为什么人机协作安全突然成了项目拦路虎?
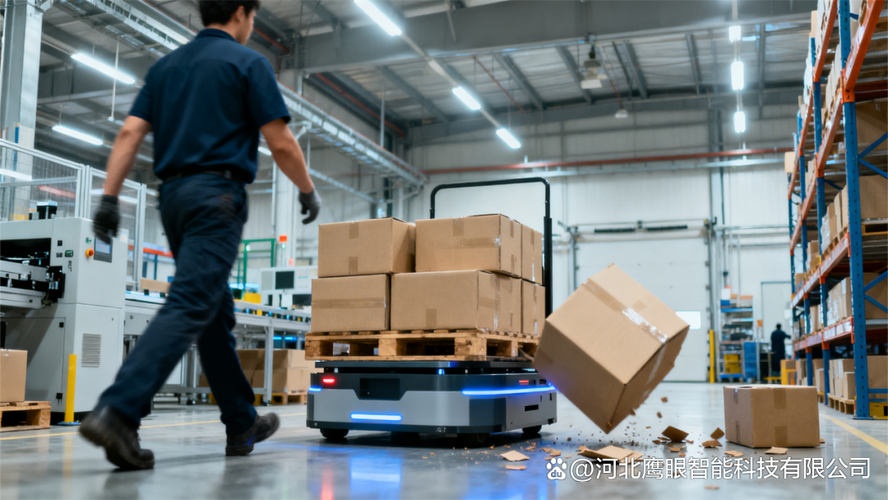
人机协作安全落地的三个核心控制点
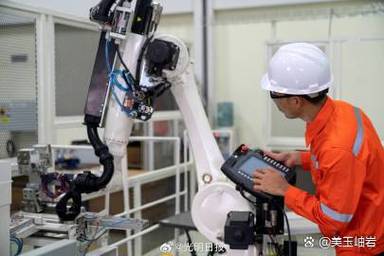
跑了几十个落地项目,我总结下来,只要抓准三个点,九成的风险都能提前规避。 💡 第一,动态安全分区,别搞一刀切的限速 很多厂图省事,要么全段把机器人限速到0.25m/s,要么干脆不限制速度,这两种走极端的做法都错。现在最新的落地实践是用安全激光扫描仪做动态分区:人距离机器人1米以外,机器人满速运行不影响效率;人进入0.5米到1米的预警区,机器人自动降速到安全阈值;一旦进入0.5米以内的危险区,立刻触发停止。 既不浪费产能,又能保证安全,比原来的固定围栏好用太多。 ❗ 第二,末端工具的风险防护,是90%的人都会漏的点 机器人本身外壳是圆的,力度也可控,但是你装的切割刀、夹爪、焊枪,哪一个不是带锐边带棱角的?哪怕力量不大,划到碰到都是伤。这块的整改成本远高于前期设计,千万不要省那点防护的钱,给末端锐边加个保护套,给工具加装感应触发装置,花不了几千块,就能规避几十万的整改风险。 💡 第三,额定负载绝对不能超载 我见过太多老板,为了省几万块的设备钱,买10kg负载的机器人非要搬12kg的工件。超载之后,机器人碰撞检测的阈值就会漂移,真碰到人根本停不下来,那就是重大安全事故,赔都赔不起。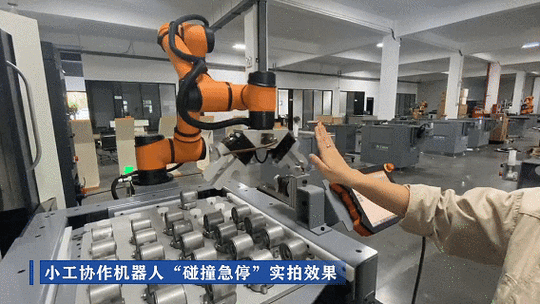
人机协作安全从来不是成本,是隐形产能红利

相关推荐
-
冷链物流:守护新鲜的隐形脉络
当超市冷柜里的进口牛排保持着恰到好处的鲜红,当偏远山区的孩子能喝到当天生产的低温牛奶,当网购的热带水果剥开时依旧汁水饱满 —— 这些看似寻常的生活场景背后,都藏着一条精密运转的 “隐形脉络”,这就是冷链物流。它不像快递小哥穿梭街巷那样引人注目,却以恒温恒湿的技术支撑,在生产、运输、储存、销售的每一个环节,为商品新鲜度筑起坚固防线,让 “天涯海角的新鲜” 成为…
-
Modbus协议:老派工业通讯的韧性生存指南
我第一次真正跟Modbus打交道,是在一个注塑车间里——噪声大到连自己喉咙喊破都听不见。那时候要读取几台老式温控表的参数,上位机组态软件抓数据,线都接好了,可数据就是乱跳。我蹲在地上检查半天,最后发现……RS485的A、B线居然被人焊反了。那一刻我骂脏话的声音可能比冲床还响。 毕竟Modbus协议诞生于1979年,比我年纪还大。按理说,这么古老的东西早该进博…
-
传感器技术:工业智造的无名英雄
去年在东莞一家电子厂,我踩着遍地油污钻进冲压车间,差点被震耳欲聋的机械轰鸣掀个跟头——就这种环境里,有几百个指甲盖大小的传感器贴在设备上,默默盯着温度、振动、压力。它们太安静了,安静到操作工几乎忘了它们的存在,直到有一次有个传感器误报,让整条线停了八小时,老板才跳着脚骂:“这破玩意儿到底谁选的?” 其实选型对不对,直接决定工厂是“智能”还是“智障”。 传感器…
-
工作研究的现实碰撞:产线上,秒表还管用吗?
前几天跟一个做了二十年IE的老师傅喝酒,他猛灌一口,说:“现在的小年轻,上来就谈数字孪生、AI排程,可让他们拿秒表测个工时,手都抖。” 我笑。但笑着笑着就觉得——不是滋味。 工作研究,这四个字在很多工厂里,已经蒙灰了。 秒表对抗算法:谁在定义“标准时间”? 说实话,你去任何一家上了MES的厂子,系统里都躺着大量“标准工时”数据。怎么来的?很多时候,是从ERP…
-
质量功能展开(QFD)其实是个家务神器,我家乱糟糟的客厅就这么给救了
你有没有过这种时刻——下班回家累得半死,一推开门,玄关堆满鞋子,沙发长满衣服,茶几上各种充电线缠成一团。深吸一口气,默念三遍‘不生气’。然后继续无视。直到周末大扫除,才猛然发现:天呐,我为什么买了这么多根本用不上的收纳盒?那个网红置物架,落灰落得我擦到崩溃。更气人的是,明明花了一整天整理,不到三天又恢复原样。 说实话,我曾经为了‘家里怎么这么难收拾’这件事,…