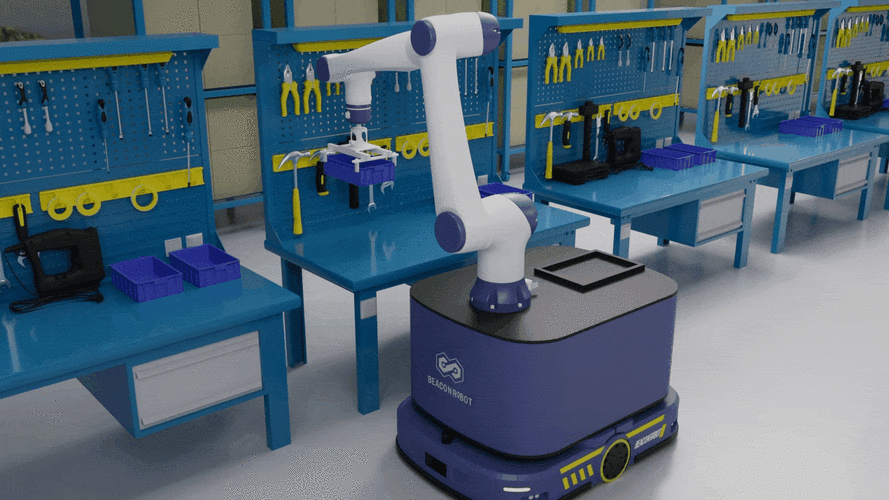
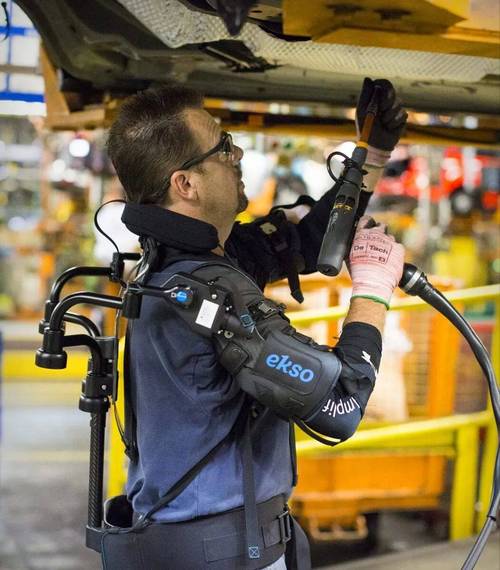
前阵子我去长三角一家头部新势力车企的焊装车间蹲点,刚好碰到他们在整改人机协作工位。车间主任跟我吐槽,前两年花大价钱上了十台协作机器人,本来是想省人力,结果差点出了大事。
很多工厂老板一提人机协作安全,第一反应就是拉围栏、装安全门。没错,这是基础。但是
围栏挡得住明枪,挡不住暗箭。
说实话,我跑过不下一百个工业车间,大部分人机协作的风险,都藏在围栏没挡住的地方。比如频繁换料的操作口,比如机器人末端夹具改装后的臂展范围,比如传感器被工业灰尘遮挡的检测死角。
问:现在不是有很多力控传感器、安全激光扫描仪吗?为什么还会出事故?
答:很多工厂选安全配置的时候,只看参数表上的数值,根本不结合自己车间的场景调试。比如焊装车间天天掉焊渣、飘焊灰,激光扫描仪的检测窗口三天不擦,检测精度直接掉一半多。还有,协作机器人换了末端焊钳,整个工作范围变大了,很多工厂根本不会重新标定安全区域。上个月出事这家,就是机器人臂展变了之后没改设置,操作工伸腰拿工具的时候,肩膀被机器人刮了一大块,幸好当时机器人是低速状态,不然后果不堪设想。
之前去山东一家发动机加工厂,看到一个特别离谱的设计:协作机器人的启停按钮,居然装在机器人本体的正后方。操作工每次换缸体,都要绕机器人走半圈,一来一回十几秒,一天干上千次,谁受得了?时间长了,工人干脆找了个铁丝把安全门的行程开关顶住,门开着机器人照样转——你看,你防护做得再标准,工人嫌麻烦绕开规则,那人机协作安全不就是一张废纸?
问:那怎么平衡安全和操作效率,不让工人抵触?
答:说穿了就是一句话,做方案的时候把操作工拉进来。我见过最棒的一个设计,是上海一家新能源电池工厂的人机协作装配工位,他们当初改安全方案的时候,找了三个老操作工跟着工程师调了整整一周:把急停按钮改到了左手边伸手就够得到的位置,给换料区留了整整70公分的操作空间,还给经常需要微调的工位加了手持使能器,手一捏就通电,一松就停,既不耽误干活,随时都能停。
💡 几个2024年最新的落地实践,你可以参考:
✅ 带触觉反馈的协作机器人末端,碰到人体就立刻锁止,反应速度比传统力控传感器快3倍
✅ 操作工穿戴的UWB智能安全手环,进入不同等级的危险区域,依次触发警报、降速、急停,比激光扫描仪更不受遮挡影响
✅ 用数字孪生提前模拟人机作业路径,提前把所有可能的碰撞冲突点找出来,不用现场试错改半天
现在很多工厂觉得,我过了ISO 10218的认证,拿了安全合格证,就万事大吉了。这是大错特错。
合规是动态的,不是一锤定音的。你生产线换了新产品,机器人改了作业路径,来了一批新操作工,甚至原来的传感器老化灵敏度下降了,安全风险都会变。我见过不少工厂,认证拿了三年,安全门的行程开关坏了都没换,应急演练从来没做过,这不是拿人命开玩笑吗?
有些不良供应商卖机器人的时候,把自带安全功能吹得天花乱坠,说什么协作机器人本身就是安全的,不用额外防护。放屁!哪有绝对安全的机器?再轻的机械臂,加速度上来,砸到脑袋照样出大事,别信那些鬼话。
不过话说回来,现在行业的风向已经变了。今年我接触的好几个主机厂,给一级供应商的准入要求里,都加了一条:每季度必须做一次人机协作安全现场核查,不是查你有没有证书,是真的开机测,测急停响应时间,测激光扫描仪的检测盲区,查工人有没有违规绕开安全装置,不合格就停线整改。
干工业快二十年了,我一直认一个理:安全是赚出来的,不是省出来的。你在人机协作安全上多花十万调试改方案,未来可能帮你省几百万的事故赔偿、停产损失,甚至能保住一个家庭,保住一个工厂。别抱着侥幸心理,真的。
免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:人机协作安全:汽车焊装车间的实操经验与避坑指南 https://www.dachanpin.com/a/tg/71051.html