别被“协作机器人”的名字骗了
说实话,我见过太多采购被销售忽悠——“我们的机器人带碰撞检测,碰一下就停,根本不用装防护”。真信这话的,十个里面有八个要踩坑。 2023年更新的ISO/TS 15066标准里写得明明白白:哪怕是带功率与力限制功能的协作机器人,也得根据不同人体部位的承受阈值,设置对应的停止参数。不是说碰一下就停就完事了——比如机器人末端装了锋利的金属夹具,哪怕力道刚好符合手臂的承受值,划到面部或者脖颈,那就是重伤。
那些被现场改得面目全非的安全设计
不过话说回来,我也特别能理解生产主管的难处。上个月产能差10%完不成,季度奖金直接砍半,换谁都会想着怎么把影响效率的卡点绕过去。 但我每次去现场看到那些被改得面目全非的安全设计,都后背发凉。 有的厂把安全急停按钮的硬接线,换成了普通继电器信号——急停按下去,机器人还要晃两下才停。有的厂为了让机器人取料的时候不挡安全光栅,直接用扎带把光栅绑在常开位置。还有的更离谱,把安全激光扫描仪的检测范围,缩到只留机器人脚底下那一小块区域。 去年宁波有个注塑配套厂,操作工伸手进去掏模具里残留的浇口,因为光栅被转了90度没检测到人,机器人走完程序回来,直接把人手臂压在模具上,住院三个多月,光赔偿就花了60多万。 人机协作安全最核心的防线,从来不是装了多少套昂贵的传感器,而是现场有没有人真的把安全逻辑当回事,而不是为了赶产能随便屏蔽防护。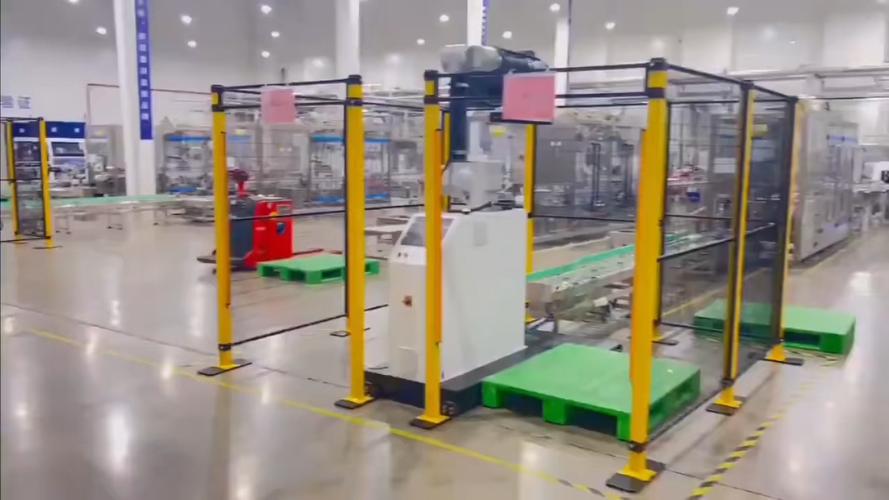
真正靠谱的方案,根本不是堆设备
别信那些卖智慧安全系统的吹的“零风险全闭环”,说白了就是把之前靠人记的安全规则,变成系统自动盯着而已。我看了这么多厂的实践,真正能把人机协作安全做落地的,从来不是花大价钱堆了多少传感器,而是把规则设计得不反人性。 现在行业里真正跑通的做法,其实就这几条: ✅ 所有安全回路的信号都要走安全PLC,别用普通IO点凑数,哪怕多花两万块钱,也比出一次工伤赔几十万强。 ❗ 每季度要做一次人体部位的阈值复校——比如机器人换了末端夹具,之前的力道参数就不适用了,别装完就扔在那不管。 💡 给一线操作工留个快速申请临时降速的按钮,别一触发防护就全线停,大家嫌麻烦才会想着去屏蔽。 之前有个做包装设备的厂,之前操作工每次碰到光栅就全停,大家嫌麻烦,干脆在光栅前面放个纸箱挡着,结果挡了半年没人发现。后来他们把全停改成了“机器人所在工位单独降速,其他工位照常运行”,那个挡光栅的纸箱,当天就被操作工自己扔到垃圾桶里了。 你看,根本不是一线工人不讲规矩,是你设计的安全规则太折腾人,人家才会跟你对着干。 前阵子碰到个做了20年设备的老工程师,他说的话我特别认同:“什么人机协作安全?说白了就是你别把人当机器人用,也别把机器人当人看。” 机器人算得再精,也架不住人有时候会走神,会弯腰捡个掉在地上的螺丝,会顺手递个料忘了走规定的通道。你把安全的阈值设得留够余量,把规则设得不折腾人,比你在车间贴十张“注意安全”的标语管用多了。免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:别拿护栏当万能解:2024产线人机协作安全的那些真坑与实招 https://www.dachanpin.com/a/tg/71449.html