先算笔账:现场调试的隐形成本到底有多吓人
很多人算产线调试的成本,只算看得见的硬件损坏、人工工资。根本没算那些藏在背后的损失。 就拿张工那条线来说,21天的调试周期,产线每天满产的产值是120万,就算不算产能损失,光是晚交付的违约金,就按货值的千分之三每天算,21天下来就是小四十万。再加上烧模块的钱、拆改机械结构的钱、三个电气工程师连续三周加班的人力成本,算下来这21天的隐形成本,快赶上半条产线的首付了。
别被概念忽悠:真正能用的虚拟调试技术,到底要跑通哪几个环节
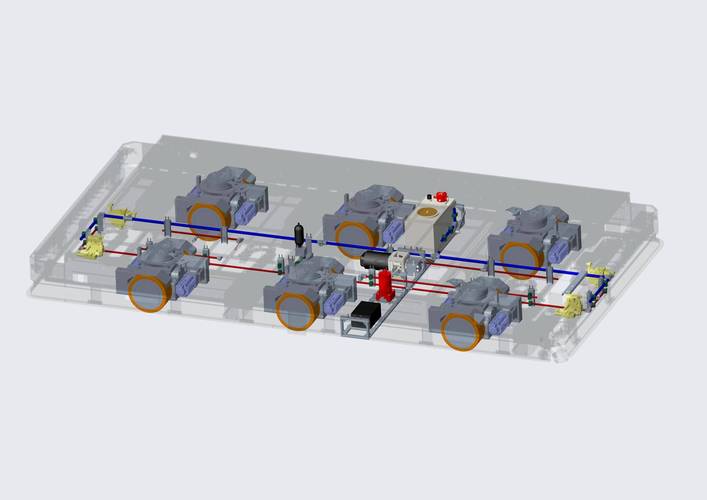
现在市面上很多宣传,把虚拟调试和数字孪生绑在一起吹得神乎其神,好像只要上了这套系统,所有现场问题都能消失。其实真落地的时候,根本没那么玄乎,核心就是三个环节: 第一,机械结构的干涉校验。这是最基础也是最容易被忽略的环节。80%的现场调试冲突,其实和PLC程序一点关系都没有——机器人的臂展够不够,输送线的挡块会不会和来料的料盒刮蹭,压装机构的位置会不会和旁边的管线包干涉。之前有个做光伏组件的厂,机器人最后一道压装的位置,实际安装完才发现和旁边的安全护栏差了2公分,现场拆护栏改位置花了一天,连带耽误的半天生产,算下来损失快八万。如果提前在虚拟模型里跑一遍轨迹,这种问题点一下鼠标就能看到。 💡 很多人以为虚拟调试就是跑程序,其实提前把机械干涉的问题找出来,就能把一半的现场调试时间省下来。 第二,PLC逻辑的全链路仿真。就是把你写好的PLC程序直接导到虚拟模型里,不用接真实的硬件,就能跑完整的自动循环,看传感器的触发信号对不对,气缸的动作顺序有没有错,之前那种”写了程序去现场试,一按启动,机器人直接撞夹具”的事故,基本能杜绝。 第三,安全逻辑的硬校验。这个现在是合规的硬要求——安全光栅被遮挡的时候,设备会不会立刻停机,急停按钮按下去之后,所有运动部件的停止距离是不是符合国标。之前很多厂为了赶交付,安全逻辑都是现场凑,经常出现急停按了之后,机器人还因为惯性滑出去几十公分的风险,虚拟环境里可以反复试参数,根本不用拿现场的工人去冒风险。
别等全流程闭环才开始,先从一个小环节试起来
说实话,我最烦那种一上来就跟你说”我们要全流程数字化转型”的顾问,你让他先帮你把现场接线错的问题解决了再说。 现在行业里真正落地得好的企业,根本不是一上来就把整条产线全做虚拟调试,都是先挑最容易出问题的环节切入。比如汽车焊装线,先把机器人的焊接轨迹部分做虚拟调试,其他的输送线部分还是现场调,这样投入少,见效快。3C行业现在更灵活,直接把视觉算法的调试放到虚拟环境里,生成不同光照、不同缺陷的虚拟样本,先把视觉的识别率调个八九不离十,到现场只需要微调参数就行,比之前现场反复拍样本的效率高了三倍都不止。 ❗ 别踩坑:很多服务商给你演示的时候,用的是已经调了十几次的完美模型,你自己的项目要问清楚,模型的搭建是不是包含所有的附属部件,调试完是不是要和现场的硬件做联调验证,别到时候交个空壳3D模型给你。 不过话说回来,也别把虚拟调试吹成万能药。它不是能帮你把产线的产能提到天上去,就是帮你把那些完全没必要的、因为信息差、因为粗心、因为现场突发的小问题,提前在虚拟环境里消化掉。 上次跟张工通电话,他说现在已经开始给明年要上的新分选线搭模型了,现在已经在模型里改了三处机械结构的问题,算下来已经省了至少五万的现场改造成本。他说之前总觉得这是大厂玩的花架子,现在才发现,本质上就是把之前现场踩的坑,提前在电脑里踩一遍,没什么玄乎的,对吧?免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:虚拟调试技术:把产线现场试错成本砍半的工业落地真相 https://www.dachanpin.com/a/tg/72157.html