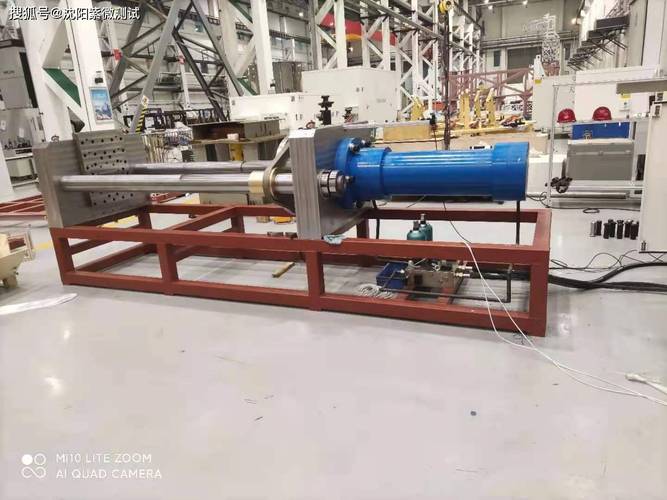
先别急着给机床贴“AI自适应”的标签。很多现场,控制器参数一年没动,标签倒换了三茬。工业自适应控制不是玄学,它要干的事很硬:系统特性变了,控制器跟着变。
材料批次换了,刀具磨损了,负载惯量变了。甚至冷却液温度飘了,伺服环带宽都会变。固定增益?能跑,但跑不快。
别把自适应控制简化成“自动调PID”
自适应控制有一堆分支。模型参考自适应控制,MRAC。自校正调节器,STR。增益调度,Gain Scheduling。还有L1自适应、无模型自适应控制。名字花哨,落脚点就一个:在线辨识 + 参数或结构重算。
“在线辨识”四个字很贵。递归最小二乘、卡尔曼滤波、神经网络辨识,都有人用。问题是,噪声、激励不足、闭环辨识偏差,随便一个坑就能让参数漂走。
所以工业里最稳的套路,常常不是纯自适应,而是自适应 + 鲁棒控制。鲁棒保证底线,自适应提升带宽。说人话:先不振荡,再谈性能。
数控机床:真正的钱在进给率和颤振里
粗加工,主轴功率和切削力约束下,进给率自适应最直接。听见刀具尖叫才降速?晚了。刀具已经崩了。
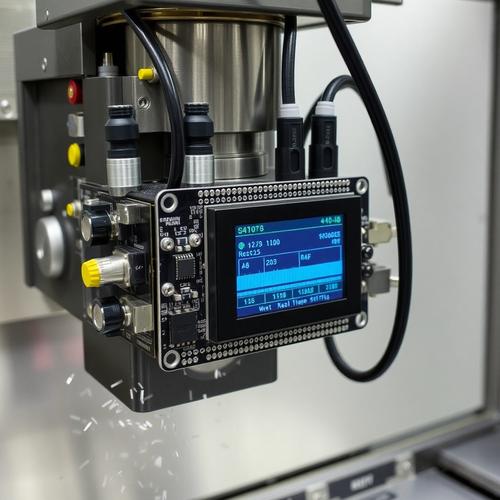
现在较新的CNC,会把主轴电流、进给轴负载、声发射、振动传感器丢进边缘控制器。采样率?几千赫兹到几十千赫兹。用短时傅里叶、小波包,或者轻量CNN做颤振识别。识别到颤振频带,控制器就压进给、改主轴转速,甚至调整切深策略。
但这里有个误区:自适应不是让机床“永远满负荷”。它是在约束边界上跳舞。约束包括:刀具寿命、表面粗糙度、主轴轴承载荷、夹具刚度。少一个,都是拿设备赌产量。
我见过一个五轴叶轮加工案例。固定参数,单件加工38分钟。上自适应进给和颤振抑制后,平均31分钟。刀具寿命呢?没降。因为峰值切削力被压住了。这个账,车间主任比算法工程师算得清。
机器人打磨、装配:刚度变了,控制器还装死?
机械臂不是机床。姿态一变,关节刚度、末端惯量、传动间隙全变。固定阻抗参数,在A点像绅士,到B点像醉汉。
自适应阻抗控制,或者自适应力位混合控制,本质是在线调刚度、阻尼。打磨时,法向力要稳。装配时,接触力要柔。视觉伺服加力控,再把工件形变估进去,节拍能稳住。
协作机器人尤其明显。负载小,本体轻,碰到工件毛刺,力信号抖得厉害。低通滤波?相位滞后。自适应陷波和力估计器更合适。参数别乱调,先做频响测试,把共振峰找出来。

架构落点:边缘控制器 + 实时网络 + 数字孪生
别把算法全塞进PLC。梯形图跑自适应?不是不行,是难维护。现在的做法:PLC负责安全联锁和硬实时逻辑,边缘控制器跑辨识、MPC、自适应律。之间走OPC UA over TSN,或者EtherCAT。周期?1ms到10ms,看轴数。
数字孪生不是炫酷大屏。它用来做两件事:一是离线整定自适应参数,二是在线对比“预期 vs 实际”。偏差大了,降级到保守控制。这个降级策略,比算法本身还重要。
工业自适应控制的第一原则:允许性能下降,不允许安全失控。
问:自适应控制是不是等于把PID参数自动整定?
答:不全是。自动整定只是开机或换型时算一次PID。自适应控制要在线、持续地改参数或改控制结构。比如MRAC改的是参考模型误差驱动的参数律,STR用在线辨识模型重算控制器,增益调度按工况查表插值。很多“自适应PID”其实是增益调度。名字别太当真,看它有没有闭环在线辨识和稳定性保障。
问:老设备没有开放接口,能加自适应吗?
答:能,但要绕路。传感器外挂:主轴电流互感器、振动加速度计、力传感器、视觉相机。执行端如果动不了伺服,就动工艺:调进给倍率、主轴转速、机器人程序速度。通过I/O或现场总线写倍率。前提是安全回路独立。别为了自适应,把急停逻辑改了。那是红线。
落地清单:先解决哪三件事
- 测点要可信。信噪比不够,算法就是算命。采样、滤波、接地、屏蔽,一个都别省。❗
- 模型别太贪。能线性化就线性化。局部工作点附近,线性MPC往往打得过复杂神经网络。💡
- 降级要明确。辨识置信度低、传感器故障、通信超时,立刻切固定参数或保守增益。报警记录留全。✅
还有一条,人的问题。操作工不信任“自己会变”的控制器。你得给他看趋势:切削力、进给率、刀具寿命。看得见,才敢用。
最后,别追新词。2025年的车间,拼的是稳定迭代。先在一个工位跑三个月,把误报、漂移、维护成本摸清。再复制。工业自适应控制,慢就是快。
免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:工业自适应控制:数控加工与机器人产线的硬核实战 https://www.dachanpin.com/a/tg/72694.html