先撂一个场景。
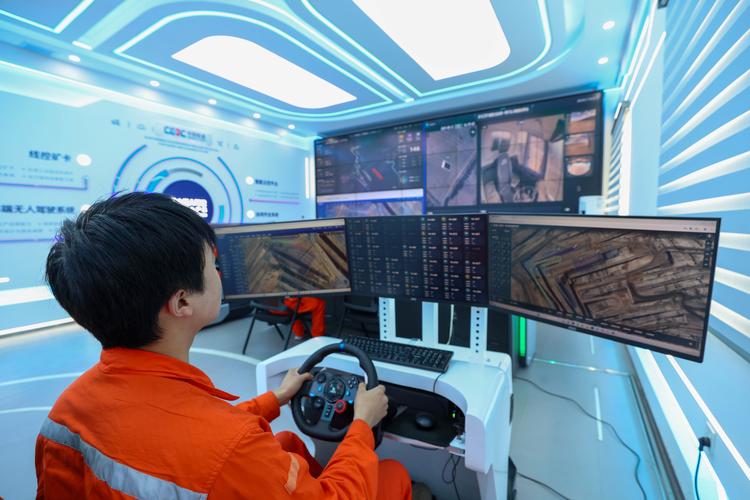
内蒙古某露天矿,冬天零下二十几度,驾驶室里空着。一台 90 吨的矿卡自己打方向、倒车、贴边卸载,停车位置和计划线的偏差不到 20 厘米。旁边电铲在装车,铲斗落点由系统引导,司机只负责确认。整套东西的底座,就是北斗工业应用里最硬的那一块——厘米级高精度定位。
很多人对北斗的印象还停在“手机导航能用”。这理解差得有点远。
工业现场要的 2 厘米,和手机导航的 5 米,中间隔着一条鸿沟
手机定位错了,顶多你多绕一个路口,骂两句。工程机械定位错了,铲斗可能磕到管线,压路机可能漏压一条带,摊铺机可能把接缝做歪,整段路面返工。这是钱,还是大钱。
所以工业场景对定位的诉求,从来不是“够用就行”,而是一组非常拧巴的指标组合:
- 绝对精度:水平 2cm + 1ppm 是网络 RTK 的常规水平,形变监测要往毫米级走。
- 可用性:矿区、山区、港口堆场,卫片遮挡、多路径反射天天发生,不能动不动就掉线。
- 连续性和完好性:设备在动,30 秒才收敛一次的方案直接出局。
- 时间同步:电网、工业控制要的是纳秒级 PPS 授时,不是定位精度。
北斗三号 2020 年正式开通之后,情况变了。B1I、B3I 加上新的 B1C、B2a 民用信号,和 GPS 的 L1C/L5、Galileo 的 E1/E5a 在设计上就是兼容互操作的。亚太地区常驻可见卫星十几到二十几颗,多频多系统一融合,几何构型好得离谱。这就是为什么这两年国产高精度板卡和模组的出货量涨得这么猛。
但注意,卫星多不等于精度高。真正把 5 米压到 2 厘米的,是地基增强网络。全国 CORS 站网 + 网络 RTK,把差分改正数通过 4G/5G 推给终端,这才是工业落地的关键基建。有些矿山港口自己架本地基站,走 UHF 数传,图的就是不依赖公网。
只有 RTK 是不够的,工业现场离不开惯性
纯 GNSS 方案在实验室里很漂亮,到了现场就露馅。
挖掘机在楼下作业,桥下作业,矿区边坡作业,高架桥边作业——卫星信号一断,位置解算立刻退化。更麻烦的是航向。你让一台桩机知道自己机身在往哪个方向偏,光靠单天线 GNSS 是做不到的,要么上双天线,要么上惯导。
这就是组合导航的生存空间。GNSS + IMU + 轮速计(或里程计)做松组合或者紧组合,GNSS 好的时候用 GNSS 校正惯导漂移,GNSS 失锁的十几秒里靠 IMU 递推,位置不发散。工程上常见的指标是:双天线 1 米基线定向 0.2° 左右,配 IMU 之后航向能做到 0.1° 量级,姿态 0.05° 到 0.1°。这个级别,才够液压系统去算铲斗姿态和斗齿轨迹。
说实话,这块是很多集成商翻车的地方。板卡选得挺好,惯导标定没做严,装车之后一跑高温就漂;或者天线安装在配重块旁边,多路径反射让你怀疑人生。
还有个细节经常被忽略:数据链路和整车总线。定位结果要进控制器,走 CAN 还是 J1939?供电 9 到 36V 波动能不能扛?变频器、电机控制器、液压比例阀的电磁干扰会不会把数据链打死?这些问题在实验室里测不出来,在工地上一次就能暴露。

三个已经跑通的高价值场景
别听概念,看谁在真跑。
一是露天矿的无人矿卡和远程操控挖掘机。矿卡编队行驶、路径规划、装车点停靠,全靠厘米级定位做底层约束。挖机和矿卡的协同作业,要求两者在同一坐标框架下对齐,误差大了就装不满或者撞车。这个场景的难点不是定位本身,是无网络覆盖区域的通信——不少矿区上的是 5G 专网或者自组网 Mesh。
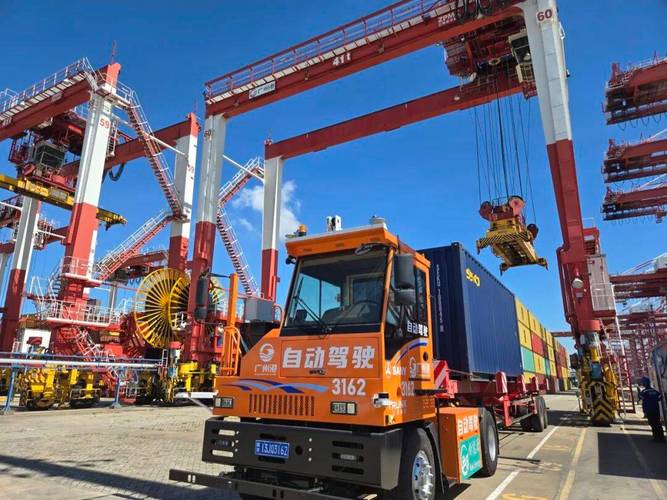
二是港口的水平运输。自动化集装箱码头的 IGV、AGV,定位精度要求稳定在 5cm 以内,还要和岸桥、场桥的吊具做微秒级时间对齐,才能完成“自动对位”。这里北斗常和激光雷达、视觉、UWB 一起做多源融合,卫导负责全局绝对位置,激光负责局部相对位置。
三是电力、铁路、桥梁的形变监测和授时。杆塔倾斜、边坡滑移、大跨桥梁的形变,用北斗静态后处理能做到毫米级。另外电网的同步相量测量、工业控制系统的时钟同步,北斗授时的纳秒级 PPS 已经替代了不少进口设备,这个替代节奏这两年明显在加快。
港口那边还有一个隐性价值:轨迹数据回传。车怎么走的、在哪儿减速、在哪儿停顿,全是可追溯的。出了事能复盘,这比定位本身值钱。
工程师最常问的两个问题
问:买个普通 RTK 模块,直接装到挖掘机上不就行了?
答:不行,差得远。工程机械的振动、冲击、粉尘、温差都是消费级产品的十倍量级,外壳要 IP67 起步,接口要走 CAN,抗多路径和抗电磁干扰要专门验证。更关键的是,普通 RTK 给的是位置,工业要的是姿态、航向、速度、时间戳一整套,还得和液压控制器的刷新率对得上。买模块只是第一步,标定、坐标系转换、安装基线设计,这些活儿才是决定成败的。
问:矿区没 4G 信号,网络 RTK 用不了,是不是就废了?
答:有三条路。第一,自建本地基准站,UHF 数传播发差分,覆盖半径十几公里,矿区够用。第二,走 PPP-RTK 星基增强,改正数从卫星播下来,不依赖地面网络,收敛时间现在能压到一分钟以内,部分场景几十秒。第三,也是最稳的,上组合导航,靠惯性在失锁区间里递推,等信号恢复了再重新收敛。实际项目里通常是两三种方案叠着用,别指望单点方案通吃。
问:那北斗和 GPS 到底该怎么选?
答:这个问题已经过时了。现在的高精度板卡基本都是全星座全频点,北斗、GPS、GLONASS、Galileo 一起解算,谁也不会单独关掉哪个系统。多系统融合带来的可见卫星数和几何构型提升,是实打实的。你该关心的是板卡厂商的固件迭代能力、多路径抑制算法、以及在你这个场景里的实测表现,而不是纠结“用谁的星”。
选型和踩坑,说几条糙话

第一,别看标称精度,看测试条件。厂商写 2cm 的时候,要问清楚是 RMS 还是 CEP,是开阔天空还是树荫下,是静态还是动态,用了几个频点。这些条件换一个,数字能差三倍。
第二,天线位置比模块型号重要。双天线做定向,基线越短精度越差,一般要求 1 米以上,还得避开金属反射面。装在驾驶室顶上和装在配重块边上,结果完全是两台设备。
第三,时间戳一定要对。位置数据进了控制器,如果时间戳有几十毫秒的偏差,高速行走的机械算出来的轨迹就是错的。PPS 输出、UTC 同步、总线延迟,这些都得抠。
第四,别省标定的钱。天线相位中心到机械参考点的杆臂值、IMU 的安装角,这些参数不标定,精度全废。温度变化之后还要做补偿。这一步最枯燥,也最容易糊弄,糊弄完了后面全是坑。
第五,考虑国产替代的成熟度。这几年国产高精度板卡、MEMS 惯导、组合导航模组的进步速度确实快,很多工况下的表现已经能和进口产品掰手腕,价格还低一截。当然,具体到某个项目,还是得做对比测试,别光看参数表。
回到开篇那台矿卡。它每一次打方向,背后是二十几颗卫星、一个本地基准站、一整套惯导和一堆标定参数在同时工作。北斗工业应用走到今天这个份上,早就不是“有个定位就行”的阶段了。真正卡脖子的地方,在于怎么把厘米级的坐标,稳稳当当地送进液压阀和电机控制器里——这事儿,还得靠一帮在现场蹲过、被干扰和数据漂移折磨过的人,一点一点抠出来。
免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:北斗工业应用:从无人矿卡到打桩机,厘米级定位在车间和工地怎么落地 https://www.dachanpin.com/a/tg/72949.html