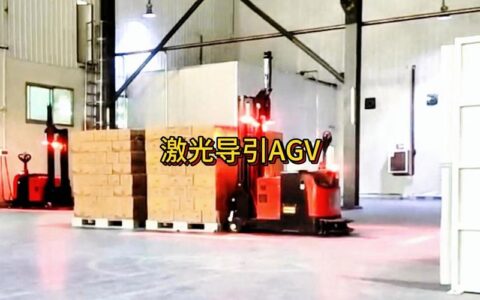
去年这个时候,我们在华北一个3C电子产线,三台AMR趴窝了两台。现场项目经理打电话给我,声音都劈了:“导航全丢了,整个车间乱成一锅粥!”——说实话,我当时并不意外。因为在那之前,我们已经见识过太多AMR“水土不服”的案例了。
很多人以为,AMR就是AGV换个轮子、加个激光雷达。错得离谱。
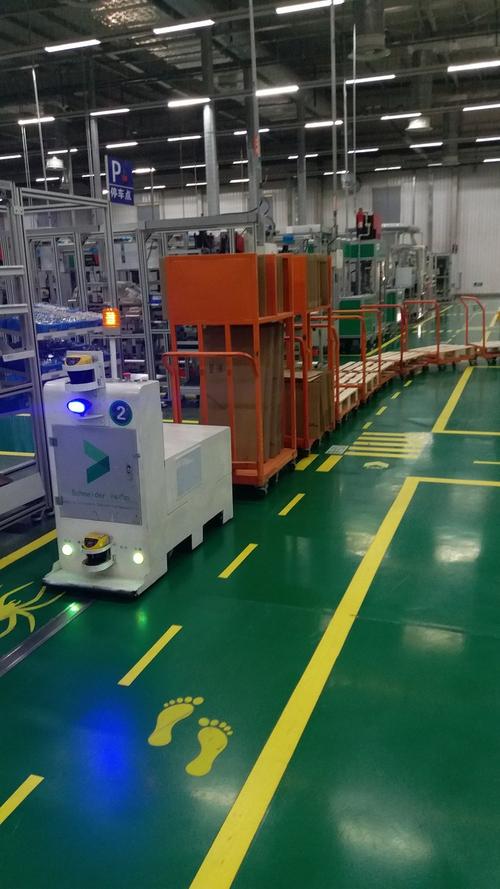
我干自动化集成快二十年了,从磁条、二维码一直跟到现在的SLAM。最大的感触是什么?AMR的“自主”两个字,水太深了。
从AGV到AMR,不是换个字母那么简单
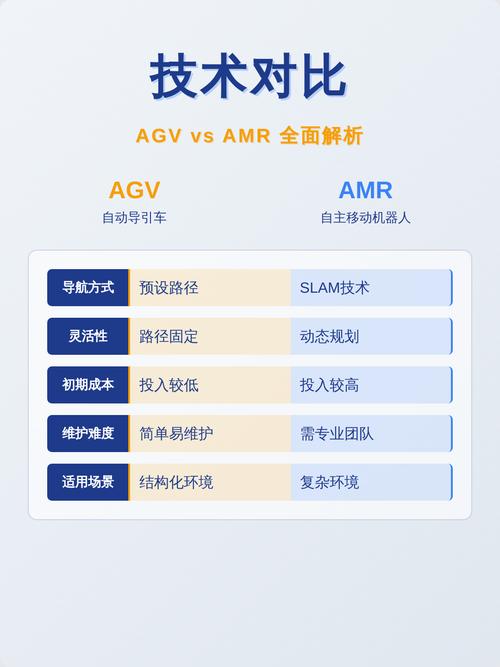
早期AGV,说白了就是走固定路线,像个孩子必须沿着地上的线爬。一旦偏离,就报警停掉。磁导航、二维码导航,确实稳定,但柔性太差。产线调整一次,地板得重新铺一遍;二维码脏了、磨损了,误读率飙升。
后来激光SLAM出来了,宣称不用任何标记,实时建图、自主避障,似乎完美了。但现实呢?我们在一个汽车零部件仓库测试,第一天跑得很溜,第二天早上全撞墙了。原因?夜班工人搬了几托货,挡住了激光回波路径——地图变了,机器人就晕了。这就是动态环境下的经典难题。
现在的趋势是融合导航:激光+视觉+惯性测量单元(IMU),甚至加上超宽带(UWB)辅助定位。但这带来的复杂度是指数级上升的。💡 我的建议是:别盲目追全自主,先想清楚你的场景是不是真的那么“动态”。
选型纠结:激光还是视觉?
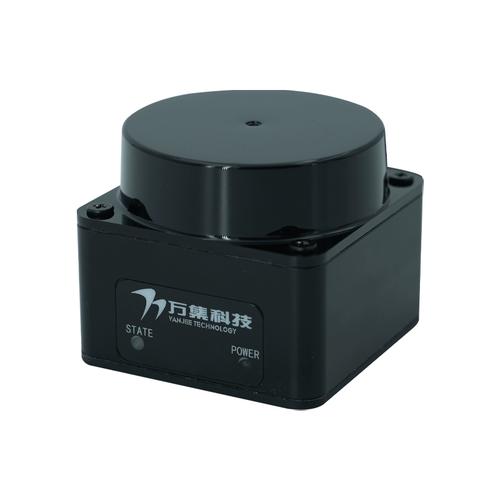
这个问题我几乎每周都被问到。说实话,视觉导航(VSLAM)在消费级机器人上很火,但在工业现场——油污、粉尘、光照剧烈变化——它远远不如激光稳定。激光雷达单价现在也不贵了,国产16线的一两千块,精度和鲁棒性都好得多。不过,视觉能提供更丰富的语义信息,比如识别托盘、读文字,这是激光做不到的。
所以我们现在的方案:激光做主定位,视觉做辅助感知。贵是贵了点,但总比天天叫售后强。
问:“我们厂地面经常有积水、油渍,AMR能正常工作吗?”
答:这取决于你的传感器融合策略和底盘防护等级。激光雷达如果被水膜覆盖或溅射,点云会畸变;视觉相机镜头一脏,全瞎。我们吃过亏,后来全部加了气幕吹扫和雨刮机构,并且要求底盘达到IP54以上。另外,规划路径时会自动避开已知潮湿区域。但这些都要在实施前充分测试,别信厂商的PPT。
多机协同:调度算法才是灵魂
单台AMR跑得再好,一旦三五台同时作业,瞬间堵成早高峰。我们做过一个项目,九台AMR在包装线送料,初期经常死锁——你等我、我等你,全线停摆。后来换了分布式调度算法,允许机器人之间实时协商优先权,才算解决。
但分布式也有坑。有一次,某台机器人认为自己“钻了空子”抢行,结果和另一台擦碰,差点把货架撞倒。后来我们又引入了基于强化学习的冲突预测模块,提前几个动作周期预判潜在堵点。说实话,这模块上线后,我心里的石头才落了地——因为每次调度系统升级,都像开盲盒,不知道又会冒出什么古怪bug。
问:“我们仓库通道窄,只能单向通行,多台AMR怎么避免堵车?”
答:窄通道场景,必须用单向控制策略,甚至在入口处设虚拟信号灯。但更彻底的办法是改造布局,留出会车区域,或者采用可侧向移动的麦克纳姆轮底盘。我们的经验是:通道宽度至少是AMR宽度的1.5倍以上,否则无论算法多牛,吞吐量都上不去。实在改不了布局,那就只能严控同时进入的车辆数,牺牲效率。
那些年,我们交过的“学费”
很多人以为,买AMR就是买硬件,软件调调就能用。大错特错。实施成本里,现场部署和调试占了可能一半。而且,AMR的维护比AGV复杂得多——不是换个轮子那么简单。✅ 必须建立自己的运维团队,至少要能看懂日志、会重定位、能升级固件。
还有一个坑:地图生命周期管理。车间不是一成不变的,设备搬动、隔断改变,地图就得更新。但对于全自主导航AMR,地图更新往往意味着重新部署一遍,因为很多人搞不定增量更新。我们现在的办法是要求AMR系统支持云端地图管理,允许运维人员用手机扫描更新局部地图,再下发。但这套工具链,目前没几家厂商做得成熟。
💡 最后泼个冷水:别信那些“开箱即用”的宣传。AMR项目成功,靠的是三分产品,七分集成。如果你的团队没有自动化背景,最好找个靠谱的SI(系统集成商)——虽然靠谱的也不多。
最近我们在一个新能源电池产线搞AMR搬运,遇到了新问题:电磁干扰。电池化成设备附近,激光雷达偶尔鬼影,IMU漂移。最后加了磁屏蔽和滤波算法才勉强稳定。所以,AMR的应用边界,远没有厂商画的那么大。
自主移动机器人(AMR)一定是个好东西,但用不好就是一堆废铁。咱们这行,最终还是靠踏踏实实的现场经验说话。
免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:谁说自主移动机器人(AMR)就是AGV加个摄像头?一个老机械的坦白局 https://www.dachanpin.com/a/tg/58147.html