伺服电机真的难伺候?聊聊选型、调试和那些年踩过的坑

先说个公认的事实:伺服电机这玩意儿,懂的人觉得它是自动化设备的心脏,不懂的人觉得它就是个会转的贵价货。说实话,我刚入行那会儿,被一个抖动问题折磨了整整三天,最后发现是螺丝没拧紧——那种心情,堪比彩票中奖又发现过期了。 今天的主题,不是教科书式的原理复述,那玩意儿你随便搜一本《电机学》都有。我想聊的是实际干活时,那些图纸上不写、说明书上不印、老师傅只可意会不可言传的东西。毕竟,伺服电机不是用来供着的,是用来干活的。 ## 选型第一步:别先看扭矩,先看惯量 很多人选伺服,上来就问:多大扭矩?多大功率?我的内心OS:你这个问法,和相亲只看脸有什么区别?得看整体匹配度啊! 伺服系统的核心指标,是**负载惯量与转子惯量的比值**。这个比值直接影响响应速度和控制稳定性。经验值一般是1:1附近最好,超过5:1就开始别扭,超过10:1——恭喜你,你要么得换大电机,要么得加减速机,要么等着震荡吧。 我当时做的一个飞剪机构,伺服电机直接带一个巨大的旋转刀盘,惯量比做到8:1。调参数时那个波浪失真啊,PID参数清了整整一下午,后来老老实实加了个减速箱,世界清静了。 ✅ 所以选型流程应该是:**先算负载惯量,再算峰值扭矩,最后才看额定转速和功率**。顺序千万别颠倒。
伺服电机惯量匹配计算案例示意图
伺服电机惯量匹配计算案例示意图
## 调试的玄学:PID参数不是调出来的,是试出来的 说“试”有点不负责任,但事实如此。书本上的Ziegler-Nichols法能给你一个起点,剩下的全靠现场感觉。 位置环、速度环、电流环,三环嵌套。内环不硬,外环再调也是白搭。我的做法是:先把电流环(其实就是扭矩环)带宽拉高,但别过冲;然后调速度环,看阶跃响应有没有超调;最后才碰位置环的比例增益。 记住一句糟心话:**伺服调试,90%的抖动问题不是参数问题,是机械问题**。什么联轴器间隙、导轨爬行、底座刚度不够,都会让编码器读数像得了帕金森。你费劲巴拉调PID,不如去拧紧一颗松动的地脚螺丝。 ❗ 有一次设备运行声音发闷,速度波动看着不大,但卷材出现周期性痕迹。理论分析说可能是速度环共振,可我调半天没用。最后发现是电机轴和负载之间的弹性联轴器裂了条缝——换一个新的,波形光滑得像婴儿屁股。所以,先查机械,再调电气。别让参数背锅。 ## 编码器分辨率:真的越高越好吗? 伺服必有编码器,这没跑。从增量式到绝对式,从17位到23位,分辨率是越高越贵。但你需要那么高吗? 做点焊定位,0.1mm的精度,17位(131072线)完全够用。做光刻机?那得上更高端的磁悬浮和纳米级光栅尺,普通伺服电机根本不掺和这浑水。选型时,**要根据定位精度和速度范围来反推分辨率需求**,别为了参数表好看乱花钱。 而且别忘了,编码器分辨率高,意味着反馈扰动量也大,处理不好反而引入噪声。你见过高分辨率的“毛刺”吗?信号像被狗啃过,看着就想摔键盘。 💡 推荐做法:用分辨率留50%余量,然后通过电子齿轮比去适配终端需求。别让电机跑得比你的控制器还快——那叫瓶颈。 ## 问答环节:现场直击 问:伺服电机和步进电机,到底咋选?我经常被老板问这个,好像选错会破产似的。 答:看两点:转速范围和负载波动。步进电机低速扭矩大,但高速掉扭矩严重,而且没有闭环(除非你加编码器做成闭环步进)。如果你需要3000rpm以上跑,还得精确控制,那必须伺服。如果就是几十转的行程,精度要求也不高,步进性价比碾压。另外,伺服有过载能力(一般峰值3倍),步进几乎没得扛。所以,别一上来就说“伺服高级”,我的方案里,步进用了不少,就俩字:够用。 问:每次换新电机,调试都要重新来一遍,有什么快速通道? 答:有,但前提是你得做好记录。很多伺服驱动器有自动整定功能,比如松下的Real-Time Auto Gain,安川的Tuning-less,但别指望它全自动搞定。我的流程是:先设基础参数(惯量比、电机型号、编码器方向),然后让驱动器做**机械特性自动测定**,它会自动识别负载惯量和共振点。这能省80%的时间。剩下20%,你得靠自己手动微调速度环积分时间和位置环前馈增益。另外,记得把调好的参数存在驱动器的用户区,备份到电脑上。下次换新,直接下载,分分钟搞定。 ## 现在主流伺服的新玩法:总线控制与智能维护 早年间,伺服电机就是脉冲+方向信号,一根根线拉到天荒地老。现在呢?EtherCAT、Profinet、Mechatrolink早就成了标配。现场接线从十几根变成了一根网线,调试软件里可以直接看波形,改参数在线下载,那可太爽了。 但总线也有坑。比如EtherCAT的同步抖动问题,节点多了,实时性会受影响。选型时,注意你控制器的同步周期和伺服驱动的响应能力。别光看网速多快,实际还要看从站处理时延。 再说智能维护。现在不少伺服驱动器会记录绕组温度、轴承振动、编码器光栅脏污情况。你以为是花架子?我见过有人通过驱动器报警趋势预测到联轴器磨损的——提前换了,没停机,老板相当满意。所以,别把伺服电机当傻电机,它是数据源。
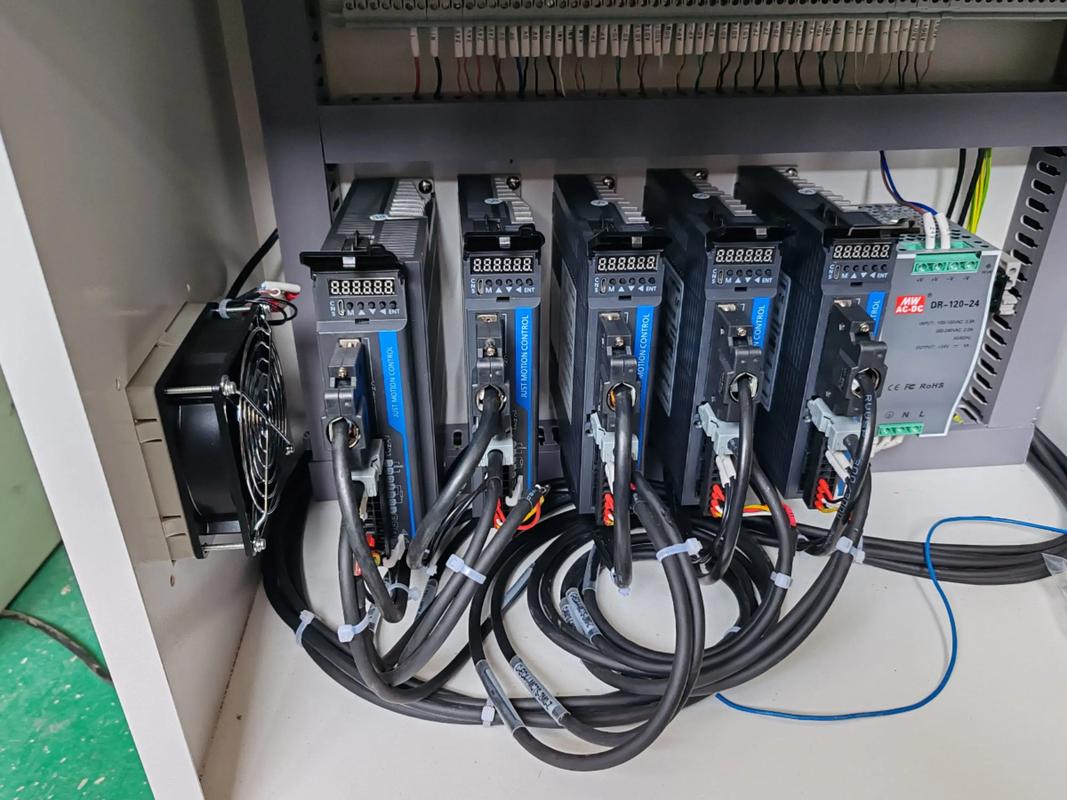
工业EtherCAT总线伺服电机应用现场
## 总结一下(不是那种总结) 说来说去,伺服电机就讲究一个“配”字。机械不刚,电气白干;惯量不配,调参崩溃;分辨率乱上,钱包遭殃。 老话说的不错:**伺服是系统,不是单品**。你把它放在整个运动控制链路里去思考,很多问题就迎刃而解。 最后,给你留个自测题:如果现场某一台伺服电机噪音大,你第一个怀疑的是驱动器参数?编码器?还是电机轴承?——答案在你心里,但大概率是机械问题。去拧螺丝吧。 祝你把伺服电机驯得服服帖帖。

免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:伺服电机真的难伺候?聊聊选型、调试和那些年踩过的坑 https://www.dachanpin.com/a/tg/67060.html

赞 (0)
变频驱动(VFD)选型与现场调试:那些没人愿意明说的坑
上一篇 2026-08-12 06:27:44
减速机选型与维护:老工程师的实在话
下一篇 2026-08-12 07:07:39

相关推荐

  • 价值流图(VSM):从现状到未来,精益改善的实战坑与路

    你如果以为价值流图就是画几个方框和箭头,那真的大错特错。我见过太多企业请顾问画了张“漂亮”的现状图,然后束之高阁。说实话,这玩意儿要不是用来驱动改善,纯粹是浪费时间。 先别急!画图之前有个动作,绝大多数人直接跳过——实地去现场走几圈,用秒表掐一下。真的,不掐秒表你永远不知道“增值时间”有多可怜。有一次我帮一家机加工厂做VSM,他们自己报的数:某工序加工周期2…

    投稿 2026-07-25
  • OT数据治理:制造业数字化绕不开的落地坎

    很多工厂喊了三四年数字化转型。花了大几千万。数据全躺在存储里落灰,挖不出任何价值。说穿了,就是没做OT数据治理。 为什么现在OT数据治理突然变成刚需了? 前几年讲数字化,都是先上系统,先采数据,很少有人提治理。现在不一样了,能采的数采得差不多了,要往深用了,才发现源头全是乱的。不同品牌的设备,协议不打通,同一个参数的命名乱七八糟,转速有的标r/min,有的写…

    投稿 2026-10-05
  • 像素微光里的星图

    像素块在屏幕上次第苏醒时,老电视机的显像管发出轻微的嗡鸣。那些带着锯齿边缘的光斑逐渐聚拢,勾勒出城堡的尖顶、森林的轮廓,还有骑士手中长剑折射的虚拟晨光。指尖叩击手柄的触感带着磨砂质感,像触碰着某段被时光浸润的记忆,在明暗交替的光影里,另一个世界正缓缓张开褶皱的幕布。 游戏从来不是简单的代码堆砌,而是用二进制编织的梦境容器。程序员在字符间埋下伏笔,美术师用色块…

    投稿 2025-09-18
  • 为什么说时间敏感网络(TSN)是工业4.0的最后一块拼图?

    上个月去东莞一个新建的智能整车焊装线做验收,刚进中控室就碰到几个工程师围着屏幕骂街。原来调试六台机器人协同焊接的时候,只要一开机器视觉焊缝检测,机器人的动作就抖,延迟忽上忽下,一天焊废了三块试生产的车身,一块小十万进去了。 这问题我太熟了。本质上就是工业网络拖了智能制造的后腿。 传统工业网络的痛点,没人比现场工程师懂 几十年下来,工业网络一直走的是分家的路子…

    投稿 2026-09-09
  • 工业数字平台:落地之痛与破局之道

    去年在宁波一家中型注塑厂,我被问住了。老板老李指着车间里二十几台轰鸣的机器,说:“你们这些搞数字化的天天讲平台、讲连接,但我这儿设备是日本的、国产的、甚至还有二手改装机,协议五花八门——怎么连?连起来又有什么用?” 他皱起的眉头,简直比注塑件的合模线还深。那一刻我突然意识到,工业数字平台这个被资本和媒体热炒的概念,在实际的车间里,却像一颗卡在喉咙里的药丸,吞…

    2026-06-09

联系我们

在线咨询: QQ交谈

邮件:362039258@qq.com

工作时间:周一至周五,9:30-16:30,节假日休息