你以为的“协作安全”,大概率是自欺欺人
这是我跑了全国上百家制造车间最常碰到的误区:只要买了带“协作”标签的机器人,就等于天生自带安全buff,什么安全光栅、安全门、作业区标识全可以省掉。 错得离谱。 很多人对协作机器人的安全认知,还停留在“力控碰撞检测”的层面——觉得只要机器人碰到人就会停,就不会出事故。但2024年更新的ISO 10218-2工业机器人安全标准里明确提了,碰撞检测只是四种人机协作模式里防护等级最低的一种。当夹爪上固定着锋利的金属工件、或者工位周围有飞溅的硬质切屑时,哪怕机器人速度慢到0.2m/s,划到人的手腕动脉、蹭到裸露的皮肤,照样能出重伤事故。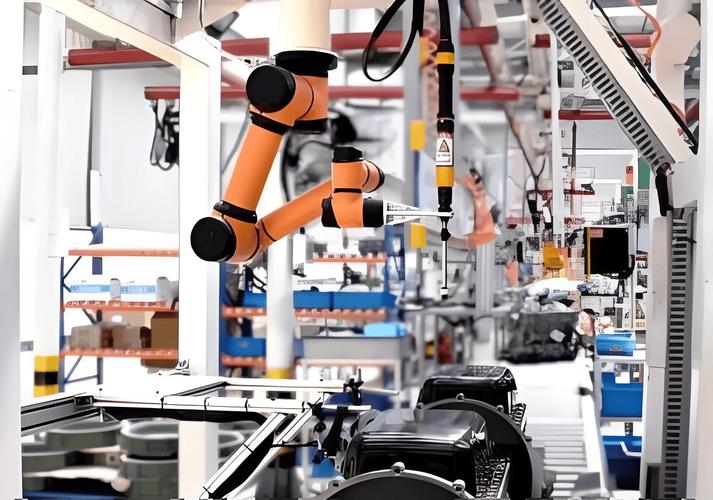
别光盯着机器人,人机协作安全的另一半在工位设计
我见过太多工厂,在机器人本体上花十几万堆配置,在工位安全防护上抠抠搜搜花几百块,最后出了事故还怪机器人不安全。 其实人机协作安全的核心,从来不是机器人本身有多“软”,而是你给它设计的作业边界有多清晰。 ✅ 首先要在地面上用黄色油漆画出明确的作业半径标识,人需要频繁介入的上下料区域,不能只靠老式的安全光栅——那种光栅被铝屑、塑料渣挡一下就误触发,工人嫌麻烦,拿个纸板挡上是常有的事。 💡 现在国内头部工厂已经开始换3D安全视觉传感器了,不是对着地面照的地毯式传感器,是能实时识别作业区域内人体位置的智能设备:人走到距离机器人30厘米的位置,机器人自动降速到100mm/s;人凑到10厘米以内,机器人直接触发安全停止。没有硬邦邦的光栅挡着,工人不用绕着走,误触发率比老光栅低80%。
容易被忽略的“软安全”,才是最大的事故隐患
讲完硬件,说点没人愿意提的事。 现在绝大多数工厂的安全事故,根本不是硬件不够,是人的问题。 我见过太多厂,机器人安装完,厂家的工程师教了两下怎么按启动、怎么复位,就算培训完成了。工人根本不知道机器人的安全阈值是多少,碰到紧急情况该按哪个位置的急停,甚至有人为了图快,直接撬开安全锁的保护盖,把安全参数往最高了调。 这哪是用机器人? 这是拿命赌。 去年宁波一家注塑厂的事故我印象特别深:工人为了赶产量,把协作机器人的安全速度参数从250mm/s改成了800mm/s,伸手去模具里拿成品的时候,机器人刚好转过来,直接把他的肋骨撞断了两根。最后查下来,班长知道参数被改了,但是因为改了之后一天能多做200个件,就睁一只眼闭一只眼。 说白了,人机协作安全从来不是一劳永逸的验收项目,是要日常盯的事。每个月至少要做一次全工位的安全校验: – 抽测碰撞检测的触发阈值,看看是不是被人私自改高了 – 擦一擦安全传感器的镜头,看看是不是被油污、切屑糊住了导致识别失效 – 拉着一线工人聊5分钟,问问现在的防护措施是不是真的影响干活,有没有被屏蔽的安全部件 说实话,我见过太多厂,安全方案做的漂漂亮亮,第三方验收的报告拍的整整齐齐,转头工人就把安全门的开关短接了——因为开门要等3秒,一天下来要多花十几分钟。你说这是工人的素质差?根本不是。是你做方案的时候压根没蹲下来问过一线工人的实际操作习惯,光照着标准条款凑数,最后所有安全措施全成了摆给检查的人看的摆设。 前几天我又去了东莞长安那家五金厂,老板把之前被调高的安全参数调回了标准值,每个工位都铺了薄款的安全地毯,跟我说原来担心效率掉了,结果现在因为不用反复躲着光栅、不用等机器人反复触发停机,一天下来反而多做了快300个件,工人也不偷偷凑上去掏夹爪里的碎铝屑了。 就这么简单。免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:人机协作安全:中小工厂上协作机器人最容易踩的3个致命坑 https://www.dachanpin.com/a/tg/72213.html