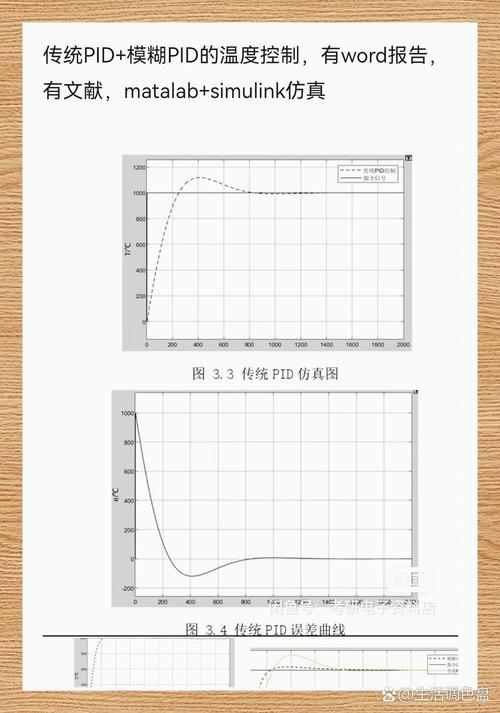
做工业控制的,谁没遇见过这种事儿?PID参数翻来覆去调了半个月。稳态终于好看了。一加动态负载,输出直接飘出容许范围。换个生产批次,又得重新调一遍。
这种尴尬,本质上都是踩了“线性控制假设”的坑。工业现场哪有那么多理想的线性被控对象?
从伺服电机的静摩擦、库伦摩擦非线性,到加热炉的热惯性随温度非线性变化,再到机器人关节的间隙滞后,化工精馏塔的多变量耦合特性,几乎所有工业被控对象,天生就是非线性的。
传统线性控制的核心逻辑,是把对象近似成线性模型来调参,近似度越高,控制效果越好,一旦工况变了,近似模型就失效了。
问:工业非线性控制是不是就是给普通线性控制改改参数?
答:完全不是。线性控制从根上就基于“输入输出可线性叠加”的假设,工业非线性控制直接抛弃了这个假设,从建模阶段就把对象的非线性特性考虑进去,要么直接做特性补偿,要么基于非线性模型设计控制律。举个例子,对付伺服启动阶段的爬行现象,线性PID只能靠加死区、调积分参数凑活,最后要么精度不够要么超调,工业非线性控制直接把提前测好的摩擦模型嵌进控制算法,电机一转就把摩擦力提前抵消掉,爬行现象直接解决,定位精度能提一倍都不止。
现在新能源、半导体这些高端制造对控制精度、动态响应的要求翻着倍涨,线性控制的上限早就摸到了,工业非线性控制自然就成了落地的核心方向。
别觉得工业非线性控制都是发论文用的空中楼阁,最近这五年,随着工业控制器算力提升,早就大面积落地了。
现在用得最多的几类方案:
1.
:针对可建模的非线性特性,比如卷绕机的卷径惯量变化、机器人关节重力矩变化,提前算好补偿量喂给控制器,实现简单,效果立竿见影,是现在工业界用得最多的方案。
2.
:抗干扰能力极强,适合那种外部负载波动大的场景,比如工程机械的运动控制,现在很多新能源汽车的线控转向都在用。
3.
:比如模糊控制、神经网络非线性控制,适合那种根本建不了精确模型的对象,比如水泥煅烧、垃圾焚烧这种复杂过程。
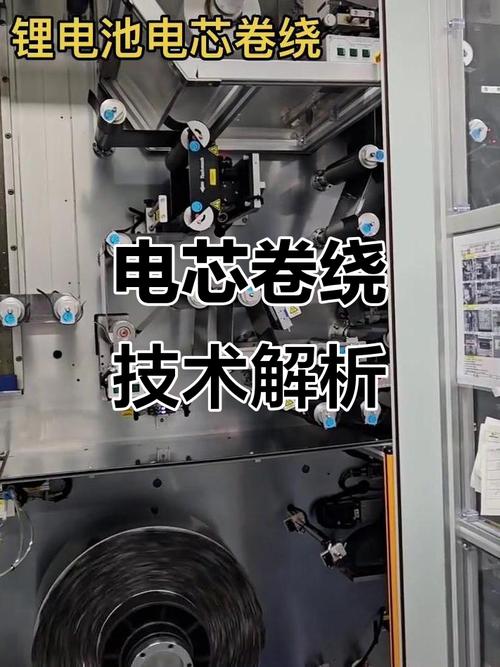
我接触过东莞一家做锂电池极片卷绕的工厂,原来用传统线性张力控制,卷径变化的时候张力误差最大能到6%,废品率一直下不来。后来改成带非线性惯量前馈的工业非线性控制方案,没换硬件,只改了控制程序,张力误差直接压到0.3%以内,废品率降了4个点,一年省了两百多万。
问:中小工厂上工业非线性控制,会不会门槛很高、成本很贵?
答:真不是。十年前可能需要高性能的专用控制器,现在主流的中小型PLC、国产运动控制卡,算力都足够跑常用的非线性算法,不需要额外加硬件成本。很多头部国产控制器厂商已经把常用的非线性补偿算法做成了标准化功能块,工程师对着说明书填参数就能用,调试时间比原来调PID还短。投入十几万换性能,大半年就能回本,太值了。
说实话,我见过很多项目,明明方向对了,最后效果不好,都是踩了不该踩的坑。
💡 第一个坑:过度追求完美建模。不少工程师跟着论文学,为了建非线性模型,把温度漂移、零件老化什么乱七八糟的特性都加进去,最后模型复杂到控制器跑不动,周期跟不上,反而效果不如只补偿核心非线性的简化模型。
❗ 第二个坑:为了非线性而非线性。如果你的场景就是普通的输送线,精度要求厘米级,负载也不变,那PID完全够用,没必要折腾。但凡你碰到调PID调到脱发,工况一变精度就崩,产品要求又高,再考虑上工业非线性控制。
✅ 第三个坑:自己从零写算法。现在成熟的方案都现成的,没必要重复造轮子,找控制器厂商要现成的功能块,改改参数就能用,少走一两年弯路。
不过话说回来,这两年国内高端制造崛起,对控制性能的要求越来越高,工业非线性控制早就不是实验室里的冷门方向了,变成了工程师手里实打实的性能提升工具。我上个月去苏州一家半导体晶圆搬运设备厂,他们的机械手用了非线性关节摩擦补偿之后,定位速度比原来快了32%,精度从±2μm提到了±0.5μm,直接把原来被海外厂商卡脖子的指标给突破了。
真的,如果你现在正卡在控制精度提不上去的瓶颈,不如回头看看,是不是被控对象的非线性特性你还没处理。说不定换个思路,就通了。
免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:工业非线性控制:破解工业现场复杂控制难题的核心钥匙 https://www.dachanpin.com/a/tg/69608.html