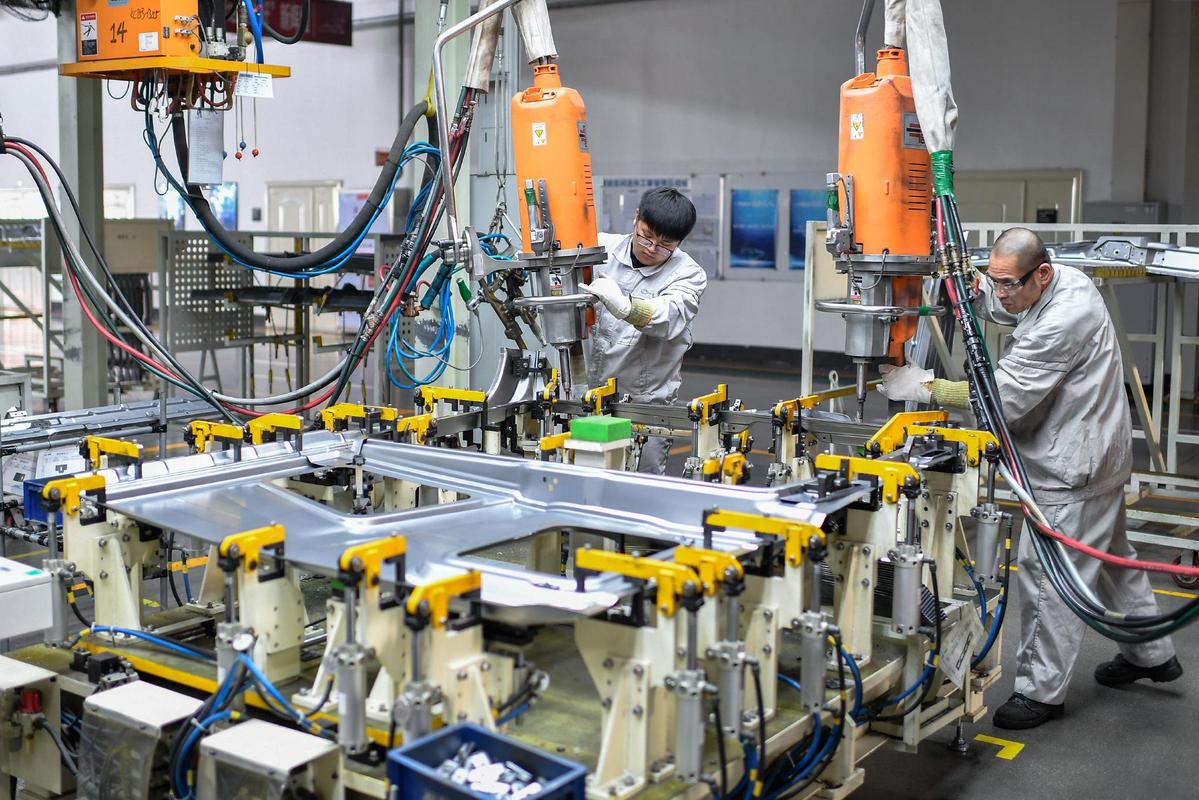
去年冬天去东莞考察,站在一家汽车零部件工厂的装配线旁,我亲眼看着一个新工人伸手去捡掉在协作机器人脚下的扳手。机器人没停。手指压碎了三个。
你说这事怪谁?老板说机器人买的是大厂的,带碰撞保护,是工人违规。工人说机器人走得悄无声息,根本没反应过来。说白了,就是
前五年工厂上协作机器人,大多图个新鲜,试个水。这两年不一样,新能源、汽配、3C电子这些行业,整条线都改成人机共线了。再也不是以前那种机器人关在铁笼子里,人在外面干的模式了。人和机器在同一个空间里摸爬滚打,风险自然就上来了。
很多工厂老板第一反应都是:我的机器人自带力控碰撞停止,还要啥额外安全?这话真不对。引出第一个大家问得最多的问题:
问:协作机器人本身都带力控停止功能,还需要额外做人机协作安全防护吗?
答:当然需要。力控检测是有阈值和盲区的。举个例子,机器人末端夹着一块带锐角的钣金件,哪怕碰到你皮肤立刻触发停止,锐角那一下已经扎进去了。再比如,机器人高速运行的时候,从触发检测到完全停下,还有几十毫秒的制动距离,这几十毫秒,足够撞得你骨裂了。还有重物,码垛机器人抓着几十公斤的袋子,惯性摆在那,就算停住,冲力也能把人撞飞。
💡 真正的人机协作安全,从来不是只靠机器人本身的传感器,是从场景设计到硬件防护再到人员管理的一整套东西。缺一环都不行。
说实话,我做了快二十年工业自动化改造,踩过的安全坑比你见过的机器人还多。挑三个最常见的给你提个醒:
❗ 第一个坑:只防末端,不防路径。很多工厂只给机器人末端装传感器,觉得碰到人就停就安全了。可机器人去料架取料的整个路径,侧面经过人的操作位,要是工人探身进去,侧面碰了,传感器根本感应不到。
❗ 第二个坑:忽略环境变量。我见过北方一家工厂,冬天工人穿厚棉工装,机器人的力控阈值是夏天调的,软乎乎的工装碰上去,力度达不到触发阈值,机器人根本不停车。就这么出了事故。
❗ 第三个坑:为了效率私自拆防护。很多工人嫌安全光幕挡着,上下料麻烦,随手拿个东西把光幕挡住,或者把安全围栏拆了开门干活。安全员查的时候装上,查完又拆。这种情况太常见了,你防不胜防。
很多工厂为了省空间省成本,在安全这块动脑子抠预算,我只想说,省几万块,出一次事故赔几百万,这笔账怎么算都不对。
这里刚好再回答一个大家问得最多的问题:
问:中小工厂预算有限,怎么低成本做人机协作安全改造?
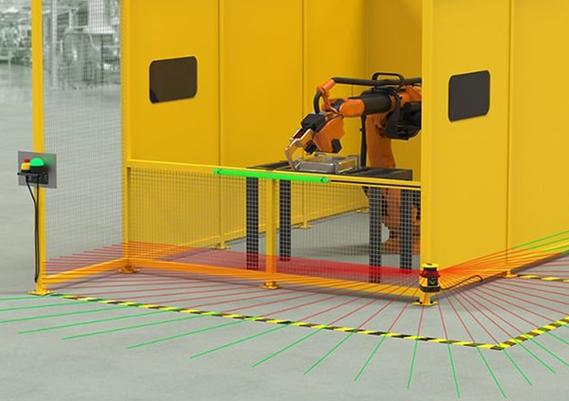
答:别上来就追最新最贵的技术,先做风险分级,分区域防护就行。你把人机共线的工作区域,分成三层:最靠近机器人运行核心的是
,人进来机器人立刻降到安全速度,就算撞上也不会出大事;最外面是正常运行区。这套方案用普通的区域激光扫描仪就能实现,不用全封闭的安全围栏,省空间,一套下来几万块就能搞定,大部分中小工厂的装配、检测场景都够用。
不过话说回来,不管预算多少,培训一定要跟上。别给工人讲一堆国标条文,就把真实的事故案例放出来,比啥都记得住。
系统。原来的安全防护都是“人来就停”,一停就耽误效率,很多工厂为了产量就是不愿意开防护,就是这个原因。
现在这套新的不一样,它能实时追踪整个空间里工人的位置和运动方向,提前调整机器人的运行路径,不用完全停下来,人来了绕着走,人走了再回来接着干。上个月我在苏州一家新能源电池模组厂看他们跑线,原来人机配合拧螺丝,每一次工人伸手调整模组,机器人都要停三五秒,一分钟只能拧3个,现在不用停,效率直接提了18%,安全还过了国家一级评级。
真的挺惊喜的。困扰行业快十年的安全和效率的老问题,居然就这么破局了。
当然,这套方案现在成本还不低,适合大规模量产的大厂,中小工厂真没必要追这个风潮,把前面说的分区域防护做好,就已经超过90%的同行了。
最后说句掏心窝子的话,现在工厂都在抢着上自动化,抢产能,抢订单,别把人机协作安全当成应付检查的门面活。出事之前都觉得“哪那么倒霉轮到我”,真出事了,哭都来不及。
免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:人机协作安全:工厂里那些被低估的隐形风险 https://www.dachanpin.com/a/tg/69902.html