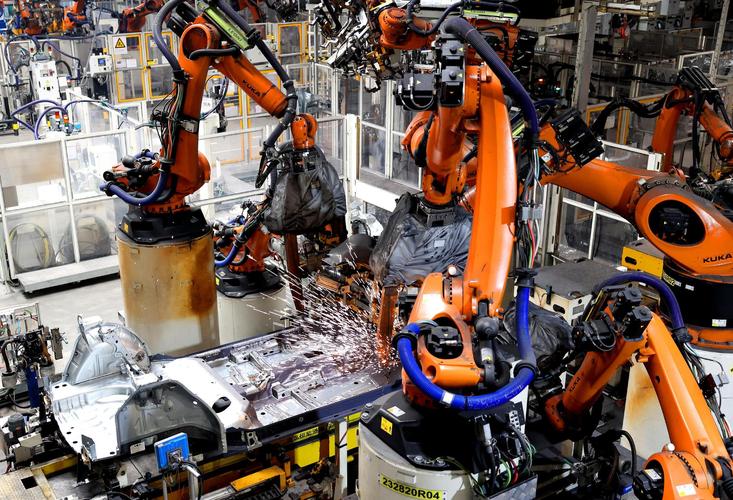
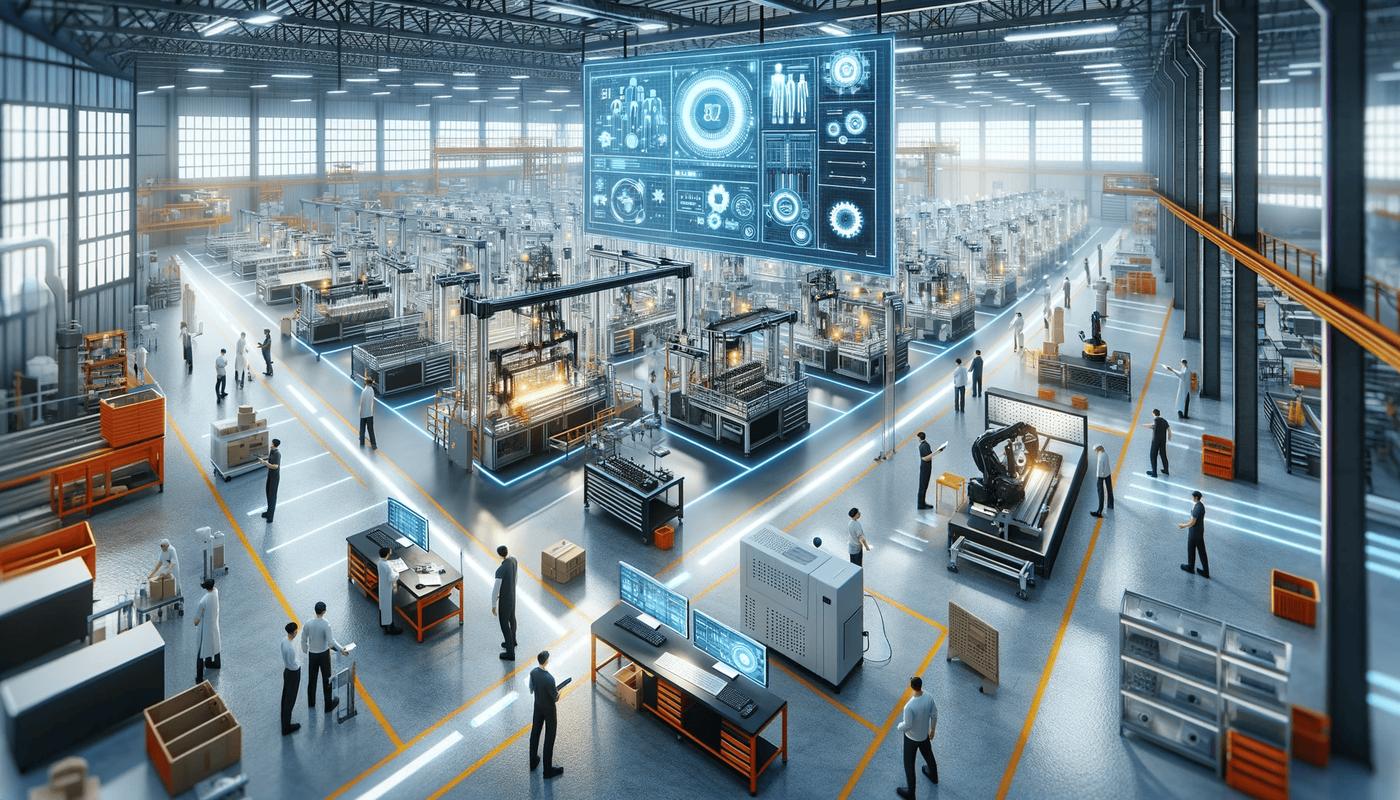
你逛过最近的新工厂没?那些高速运转的机械臂,误差要求在0.01mm以内的焊接工位,所有动作分毫不差。靠什么撑着?很多人第一反应是PLC,是电机,是传感器。错了。
最核心的那个隐形角色,就是工业实时操作系统。
。
普通消费级操作系统,不管是Windows还是安卓,走的是分时调度逻辑,优先保证整体的吞吐量和用户体验,偶尔卡一下,闪退一下,大不了重启,没人会追究。
工业场景不一样。汽车焊装线的机械臂,要在准确的时间出现在准确的位置,晚个1毫秒,焊缝错半格,整个车身总成直接报废。高速分拣的并联机器人,一秒要抓十几个零件,错过一个节拍,整线都得停。哪怕一次延迟超标,一天的产能就没了。
工业实时操作系统要做的,就是不管系统当前负载有多高,高优先级的任务必须在规定时间内完成,次次都准,不能有例外。
问:工业实时操作系统和我们常用的PC、手机操作系统有啥本质区别?
答:拿日常事举例子,你点外卖,骑手晚个五分钟送到,顶多给个差评,不会出什么大事。工业实时操作系统就像电梯的刹车系统,到楼层必须停,晚100毫秒都可能出人命。它的核心是硬实时确定性调度,这是普通操作系统从设计根子里就不具备的能力。
问:普通Linux改一改能不能当工业实时操作系统用?
答:早年很多厂商这么干,打个实时补丁,凑合用在要求不高的场景没问题。但面对高负载、多任务的复杂场景,比如八台机器人协同作业,普通改出来的RT-Linux延迟波动会很大,根本满足不了要求,正经的高端工业场景不会用这种方案。
放在十年前,国内高端工业领域的工业实时操作系统,几乎全是国外厂商的天下。一家做机器人的企业,一年光授权费就能花几百万,价格贵不说,还锁功能,核心调度层的代码你根本碰不到。出了问题,发邮件求支援,人家一两周才回,急得生产线停着烧钱,你一点办法都没有。
这两年不一样了。卡脖子的压力摆在这里,国内不少团队沉下心做,现在已经有好几个成熟的国产工业实时操作系统产品,性能对标国外老牌产品,成本降了一大半,还开放接口给厂商自己改。
我上个月去苏州调研一家做六轴工业机器人的企业,他们整条中高端产品线已经全换成国产工业实时操作系统了,跑了一年多,废品率比之前用国外系统还低了0.2个百分点,啥概念?一年省出几百万的原材料成本。
说实话,这个进步真的超出我五年前的预期。
现在很多工厂升级,都想着换自主可控的系统,我见过不少人踩坑,整理三个最常见的,给大家提个醒:
💡 坑一:只看平均延迟,不看最坏延迟。很多厂商宣传自己平均延迟只有几微秒,听起来很厉害,没用。你要问的是,满负载多任务并发的时候,最坏情况下延迟是多少,稳不稳。工业生产要的是一百次任务全准时,一次不准就出问题,平均数据骗死人。
❗ 坑二:不提前看生态适配。很多小团队做的实时内核,功能看起来达标,但是回来接不上主流的EtherCAT总线,配不上你用的电机驱动器,还要自己花几个月改代码,折腾到最后得不偿失。选之前一定要先确认,支持不支持你现在用的工业协议、硬件,别光看参数好看。
✅ 坑三:上来就全生产线替换。哪怕厂商吹得再厉害,也要先拿一个非核心的小工位试跑,跑满三个月,各种满负载、突发任务都测一遍,确认稳定了再逐步替换,稳永远比快重要。
不过话说回来,现在国产工业实时操作系统的进步真的很快,不少产品已经能打穿从低端到高端的全场景,甚至在多机器人协同、新能源电池生产线这类新场景,比国外产品做的优化还到位,毕竟更懂国内工厂的需求。
未来的智能制造,所有设备都要联网,都要动态调度,工业实时操作系统就是整个控制层的底座。这个底座握在自己手里,我们的智能制造才算是真正站得住。
再过五年,你去国内的先进工厂转一圈,核心控制单元跑的,大半都会是国产的工业实时操作系统。这个趋势,已经明明白白了。
免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:工业实时操作系统:为什么说它是智能制造的隐形心脏 https://www.dachanpin.com/a/tg/70644.html