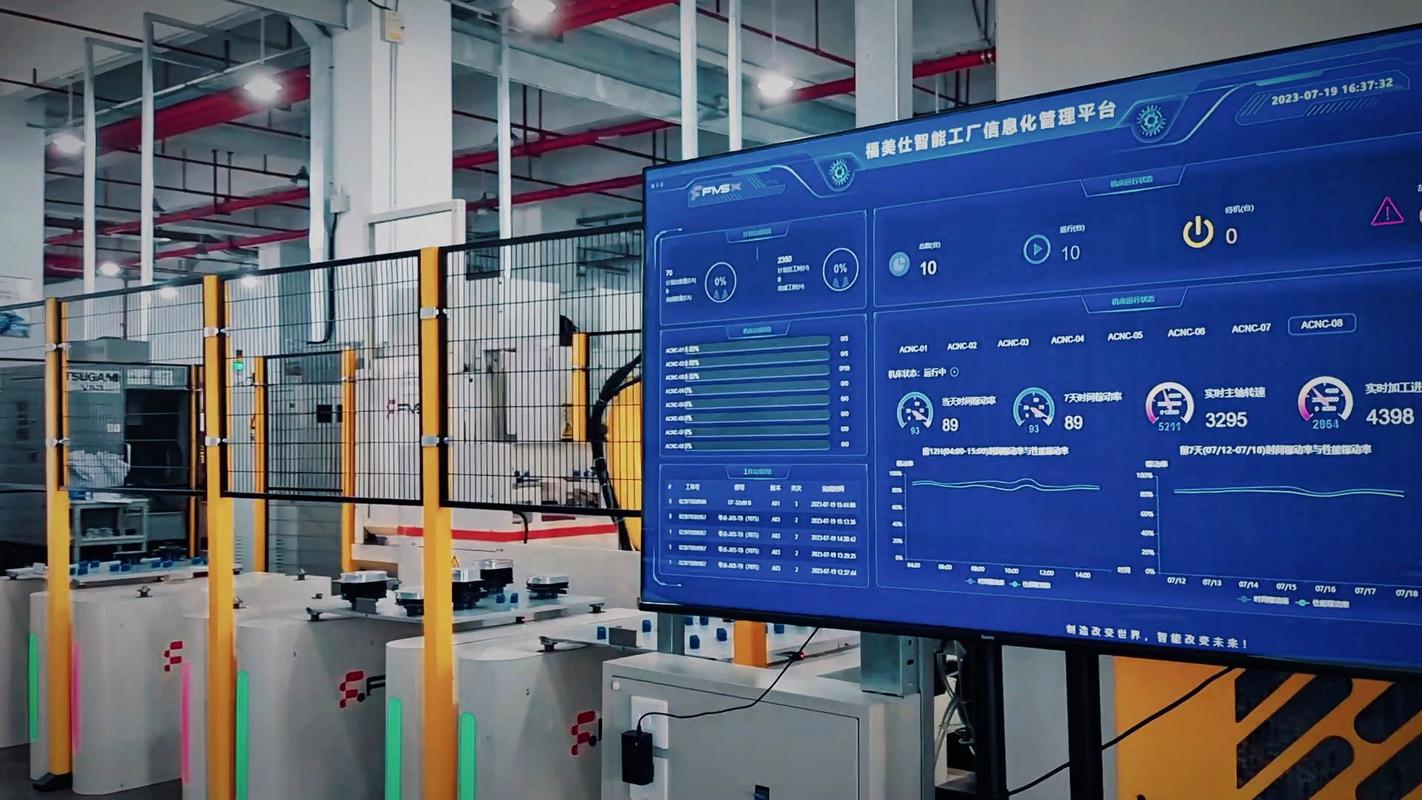
2026 年了,AMR 价格比三年前低了一截。但项目失败率没降多少。上周在苏州一家汽车零部件厂。三台自主移动机器人(AMR)堵在冲压车间门口。谁都不让。调度界面上的轨迹像一团毛线。现场工程师说,单机测试都挺好,一上多机就“打架”。这真让人头大。说实话,AMR 不是买回来就能跑的“神车”。它更像一套移动的工业系统。导航、调度、安全、网络、料架、门禁,少一块都别扭。❗
先量地坪和门,再谈载重和速度
很多选型会从载重开始。500 kg?1 T?2 T?对,载重重要。但 AMR 在离散制造里翻车,往往不是载重不够。是地坪太滑,坡道太陡,或者自动门反应慢半拍。激光雷达怕高反光地面。环氧地坪有水面反光时,点云会飘。视觉导航怕逆光。车间窗户夕阳直射,相机直接“致盲”。这些细节,样机跑三天看不出来。跑三个月,全暴露。

还有门。风淋室、卷帘门、电梯、防火门。AMR 要跟它们通信。门开早了,人穿过去;门开晚了,AMR 在门口排队。电梯联动更麻烦。信号丢一次,AMR 就困在楼层里。💡 所以试点前,拿卷尺和测距仪走一遍动线。坡道坡度、沟坎高度、通道最小宽度、门洞净宽,都记下来。别嫌麻烦。后面省大钱。
- 通道最小宽度:至少留出 AMR 车宽加 200 mm 安全间隙。
- 坡道坡度:超过 3% 要评估,别等满载爬坡打滑。
- 门洞净宽:别只看门框,消防栓、气管、线槽也会挡。
导航不是万能药:二维码、激光、视觉各有脾气
自主移动机器人(AMR)常被拿来和 AGV 比。AGV 靠磁条、二维码、反光板。稳定。便宜。但改产线时,地面标签要重贴。AMR 靠 SLAM,激光雷达加惯性测量单元,有的再叠视觉。灵活。可环境一变,地图就要更新。货架挪了,临时堆了纸箱,都可能让 AMR 犹豫。不是它笨。是它太谨慎。
混合导航现在很常见。主通道用激光 SLAM 跑速度。对接工位用二维码或反光板做末端精度。叉车口、人车混流区,再加视觉和超声波。多传感器融合不是堆料。是给不同场景留冗余。✅ 但别忽略算力。边缘计算盒子发热、功耗、防护等级,都要看。夏天车间 40℃,风扇一停,控制器降频,AMR 就开始“发呆”。
问:AMR 和 AGV 到底怎么选?
答:看变化频率。产线半年一变,通道窄,人车混流,选 AMR。产线几年不动,路径固定,预算紧,AGV 更划算。别被“先进”两个字带偏。对吧?

安全不是贴个急停就完事
安全这块,最容易被低估。有人觉得,AMR 装个激光防撞、贴个急停按钮就行了。远远不够。ISO 3691-4 是无人驾驶工业车辆的安全标准。CE 认证、功能安全 PLd、安全 PLC、速度监控、制动冗余,都得对。人机协作区,AMR 要能降速、绕行、停车。不是急停拍下去就完事。急停拍多了,产线节拍全乱。❗
还有声音和灯光。AGV/AMR 转弯时,声光报警要让人提前感知。别用刺耳蜂鸣器。工人会烦。烦了就关掉。关掉就出事。可以用定向音、地面投影、蓝色安全光斑。成本不高。效果明显。
问:AMR 投资回收期一般多久?
答:离散制造里,两班倒、人工搬运强度高的场景,常见 18 到 30 个月。三班倒更快。但别只算省了几个人。还要算调度软件、网络改造、充电桩、运维人力。有些项目省了搬运工,多了两个 IT 运维。账要算全。
调度系统才是隐形战场
单台 AMR 是执行器。多台 AMR 就是交通问题。谁先过路口?谁去充电?谁接急单?调度系统要管路径规划、交通管制、死锁检测、充电策略,还要跟 WMS/MES 对接。任务下发、库存校验、节拍反馈,少一环就变成人工喊话。今年不少集成商开始把 VDA 5050 写进标书。这接口让不同品牌 AMR 接入同一车队。听起来很美。落地时,地图坐标系、速度曲线、任务优先级,还是得一个个对齐。数字孪生仿真能提前跑一遍,但现场纸箱一摆,模型就偏了。
网络也关键。Wi-Fi 6 比老 Wi-Fi 稳。5G 专网在室外和跨车间有优势。但别迷信无线。关键区域可以铺漏缆,或者用边缘计算把调度逻辑下沉。数据不上云,响应更快。💡 还有电池。磷酸铁锂现在主流。机会充电比换电池省事。但充电桩位置要算好。放在墙角,AMR 排队充电,产线等料。放在主通道,又挡路。预测性维护别等坏了再修。看电机电流、电池内阻、轮组振动。数据攒三个月,比老师傅的耳朵还灵。

最后说一句。AMR 不是越贵越好。也不是越多越好。先拿一两台跑通动线。把地坪、门、网络、节拍、安全都磨一遍。再复制。别一上来铺 20 台。到时候堵在车间里,谁都动不了。嗯。这场景,我见过不止一次。
免责声明:文章内容来自互联网,本站仅作为分享,不对其真实性负责,如有侵权等情况,请与本站联系删除。
转载请注明出处:自主移动机器人(AMR)产线落地:导航、调度与安全,别只盯着载重 https://www.dachanpin.com/a/tg/72789.html