
汽车焊装为什么非要工业视觉传感器不可?
白车身拼焊的精度要求是什么?公差不能超过0.1毫米。 差个0.2毫米,后续装车门就是一边间隙大一边间隙小,关门漏风,用户提车的时候一眼就能看出来,直接投诉。 传统方案用硬工装限位,一套工装卡死一个车型的位置,精度倒是够,就是太死板。改一点设计就要重新开工装,几十万砸进去,还得停线装。 现在主机厂都玩多品种小批量,硬工装根本玩不起。 工业视觉传感器不一样。机器人抓着钣金件过来,传感器拍一张,几毫秒就能算出工件当前位置和理论位置的偏差,直接把补偿值发给机器人,机器人自动调整位置焊接,全程不用人工碰。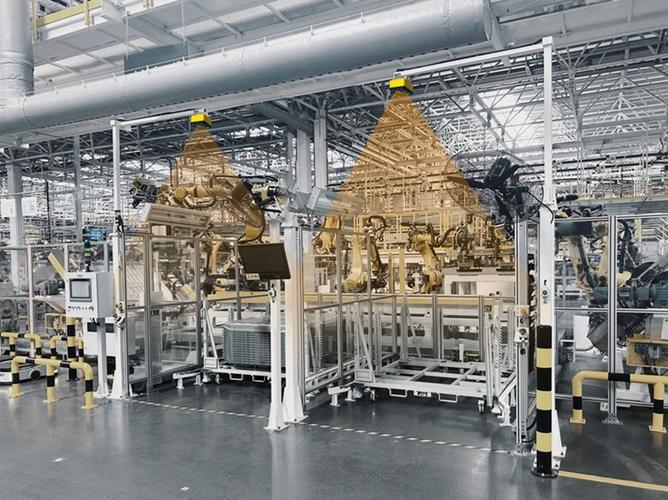
选工业视觉传感器最容易踩的三个坑
我见太多采购和工程师踩坑了,总结下来就是三个,记好了: ✅ 别只看分辨率,不看工作距离 很多人买传感器,上来就问像素多少,觉得越高越好。殊不知像素再高,你安装位置离工件超过了传感器的量程,拍出来的细节还是糊,精度根本达不到要求。买之前先量好安装距离,对应选量程,别盲目堆参数。 ❗ 别忽略抗干扰能力 焊装车间是什么环境?焊接弧光晃得睁不开眼,到处飘焊接烟尘,机器人运行的时候整个地面都在震。普通工业视觉传感器没有偏振滤波,一遇上弧光直接过曝,画面全白;抗震等级不够,拍出来的图都是虚的,算出来的偏差差出去好几个量级。我见过一个项目,图便宜买了便宜货,上线之后每天都要出十几次误判,最后全部换掉,损失几十万。一定要选抗震等级IP67以上、带弧光过滤的,别省那点钱,停线一小时的损失都够买两台了。 💡 别忘记提前匹配通讯协议 老线改造的时候最容易踩这个坑。很多十年前的老机器人,通讯协议是专用的,买新的工业视觉传感器回来才发现对接不上,还要额外买协议转换网关,多花钱不说,项目进度直接拖半个月。提前跟机器人供应商和传感器供应商对接好,把协议确认清楚,花半天时间省半个月的事。 问:3D工业视觉传感器一定比2D的好吗?我是不是直接上3D更稳妥? 答:真不是。看场景说话。比如焊装线上的车门定位、钣金拼接定位,测平面偏移,2D工业视觉传感器的精度完全足够,价格只有3D的三分之一,维护还简单,性价比高到天上去。只有那种需要测深沟位置偏差、复杂曲面定位、或者三维缺陷检测的场景,才需要上3D。别盲目追新技术,够用就是最好的。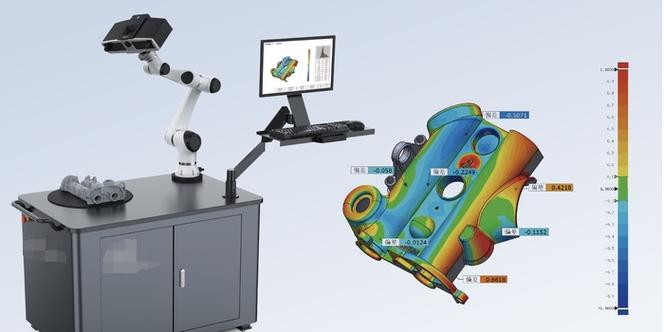
2024年工业视觉传感器的落地新变化
相关推荐
-
OPC统一架构(OPC UA)安全:别把“白名单”当万能药,踩坑实录
开篇:一次差点儿翻车的教训 去年那项目,差点儿让我在客户面前栽个大跟头。一套产线数据采集,用了OPC UA,设备商信誓旦旦说“绝对安全”,结果……嗯,安全是安全了,但配置错一个地方,整个网络瘫了俩小时。💀 事后复盘,根本不是协议本身的问题,是我们对OPC UA安全那套机制太想当然了。OPC统一架构(OPC UA)提供的安全框架确实牛,但把它当个“傻子都能用好…
-
5G专网(工业):从车间现场的“信号焦虑”到真正的确定性网络
上周在宁波一个汽配厂,调试AGV的时候,又断线了。熟悉的红色报警灯——车间里弥漫着切削液的味道,我在一堆金属架之间举着笔记本电脑,像个傻子一样找信号。现场工程师老周叼着烟,拍了拍我的肩:“正常,我们这儿Wi-Fi就这样,习惯了。” 习惯?这种不可控性的代价谁算过?一台AGV停摆5分钟,整条后桥装配线就堵住了,每分钟都是钱。这就是我为什么一提到5G专网,眼睛里…
-
炊烟与情话,是我们余生的答案
巷口的老槐树又落了一地细碎的白花,我蹲在石阶上捡那些还带着淡香的花瓣时,他从身后轻轻递来一只竹篮。指尖相触的瞬间,午后的阳光恰好穿过叶隙,在他发梢染出一层温柔的金边。这是我们相伴的第十五个春天,可每次这样不经意的对视,心跳还是会像十八岁那年在图书馆初次相遇时一样,漏跳半拍。 记得刚在一起时,我们挤在十平米的出租屋里,冬天没有暖气,晚上要裹着两床厚棉被才能入睡…
-
生产线平衡,难的不是计算而是人性
做了十几年IE,最烦听到的一句话就是:“帮我算一下这个线的平衡率。”仿佛生产线平衡就是个算术题。算出来又能怎样?工人该偷懒还是偷懒,物料该断还是断——平衡率100%照样天天加班,信不信? 节拍时间,不是你想定就能定 许多工厂拿着客户的月需求算出T/T,然后咔咔一通分工作业。结果呢?今天急单插进来,明天设备闹脾气,后天某个工位的新手跟不上——所谓完美的节拍像个…
-
解码碳中和:迈向绿色未来的必由之路
当极端天气事件频繁出现在新闻头条,当空气质量成为城市居民日常关注的焦点,一场关于人类生存与发展的深刻变革正在全球范围内悄然推进 —— 碳中和,这个曾局限于环保领域的专业术语,如今已成为各国政策制定、企业战略规划乃至个人生活选择中无法回避的核心议题。它并非简单的环保口号,而是一套涉及能源结构、产业模式、技术创新和生活方式的系统性解决方案,旨在通过多种手段平衡人…


